Nr 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang-provinsen, Kina
Nyheter Kategori
Produktkategori
Hur man beräknar PWM-frekvens för en BLDC-motor: Fyra praktiska kontroller
En 600 W extern-rotor BLDC luftkylningsmotor lämnar monteringslinjen med en 8 kHz-bärare. På testbänken avger bladen ett hårt gnäll, lindningsytan klättrar 22 grader C över avtappningstemperaturen, och fasströmspåret visar ett rippelband nästan hälften så brett som det fundamentala. Inget är defekt. Drivningen var helt enkelt aldrig matchad till lindningen.
Det korta svaret på hur man beräknar PWM-frekvens för en BLDC-motor är att du inte väljer ett nummer, du löser för den största av tre våningar och kontrollerar sedan ett tak. Golven kommer från lindningens elektriska tidskonstant, den tillåtna topp-till-topp strömrippeln och motorns elektriska (kommuterings) frekvens vid toppfart. Taket kommer från kopplingsförlust, dödtid, gate-drive-budget och mikrokontrollerns motupplösning. För en 220 V extern rotorfläktmotor i klassen 350 W till 1500 W med 8 till 12 mH fasinduktans, konvergerar de tre våningarna vanligtvis någonstans mellan 12 kHz och 20 kHz. För en låginduktans höghastighetsmotor med 100 till 200 mikrohenry av fasinduktans, trycker samma aritmetik dig till 40 kHz eller mer, och takkontrollen börjar bita hårt.
Vad som följer är beräkningssekvensen i den ordning som håller dig borta från problem: samla in försvarbara lindningsdata, beräkna RL-cutoff, beräkna rippelgolvet, beräkna kommuteringsgolvet och testa sedan det valda värdet mot förlust- och timingtaket innan du skriver in det i firmware.
Fyra olika frekvenser kallas "PWM-frekvensen"
Det mesta av förvirringen i det här ämnet kommer från att blanda ihop fyra separata frekvenser som alla visas i en BLDC-enhet. Endast en av dem laddas in i timerregistret.
| Kvantitet | Definition | Referensvärde | Där den är inställd |
|---|---|---|---|
| Mekanisk hastighet | Axelvarv per minut | 1300 rpm | Ansökningskrav |
| Elektrisk frekvens | rpm x polpar / 60 | 86,7 Hz (4 polpar) | Resultat av hastighet och magnetantal |
| Kommuteringssteghastighet | Sexsteg: 6 x elektrisk frekvens; fältorienterad styrning: en sektoruppdatering per elektrisk cykel | 520 Hz för sexsteg | Kontrollalgoritm |
| Bärvågsfrekvens | Omkopplingsfrekvens för effektsteg | 12 till 20 kHz | Detta är siffran vi beräknar |
| Kommando PWM | Börvärdessignal för varvtal eller vridmoment matas in i frekvensomriktaren, separat från effektsteget | 100 Hz till 2 kHz | Värdkontroller eller PLC |
Den sista raden förtjänar en varning. Många fältfel som skylls på "fel PWM-frekvens" visar sig vara ett kommandosignalproblem. En frekvensomriktare som förväntar sig ett kommando på 1 kHz, 10 till 90 procent och tar emot en 20 kHz-signal kommer antingen att ignorera det eller läsa en driftcykel som har fastnat, eftersom ingångsfiltret och infångningsrutinen designades kring en mycket långsammare vågform. Kontrollera gränssnittsspecifikationen innan du rör operatören.
Steg ett: Samla slingrande data som du faktiskt kan försvara
Beräkningen är bara så bra som induktans- och resistansvärdena bakom den, och datablad är ofta slarviga med båda. Tre vanor lönar sig.
Mät per fas, inte linje till linje
En LCR-mätare placerad över två terminaler läser seriekombinationen av två faser. För en balanserad ytlindning är perfasvärdet hälften av den avläsningen, men endast om rotorn är stationär och den tredje terminalen är flytande. Registrera vilken konvention du använde, eftersom ett faktor-av-två-fel här förskjuter rippelgolvet med en faktor två.
Mät vid en frekvens nära din avsedda bärare
Laminering, virvelströmmar och hudeffekt gör induktansfrekvensberoende. En lindning som visar 10 mH vid 100 Hz kan läsa 8 mH vid 10 kHz och 7 mH vid 20 kHz. Eftersom rippel är vad du dimensionerar mot, använd värdet på det frekvensband du planerar att köra och notera mätarens testfrekvens på testbladet.
Använd det varma, mättade värsta fallet
Kopparresistansen stiger med cirka 0,393 procent per grad C. Ett fasmotstånd på 1,10 ohm vid 25 grader C blir ungefär 1,42 ohm vid en lindning på 100 grader C, vilket höjer RL-gränsen med nästan 30 procent. Induktansen rör sig åt andra hållet under belastning: vid två gånger märkström kan en fläktlindning förlora 30 till 50 procent av sin småsignalinduktans när den magnetiska kretsen närmar sig mättnad och krusningsgolvet stiger proportionellt. Granska båda utflykterna.
Skriv ner fem siffror innan du beräknar något: resistans per fas vid 25 grader C, perfasinduktans vid den avsedda bärfrekvensen, magnetantal (polpar = magneter / 2), märkfasström och DC-bussspänningen inklusive det högsta realistiska fallet. En 220 V-motor som matas från ett aktivt effektfaktorkorrigeringssteg ser 380 till 400 V DC snarare än 310 V, vilket är en 25-procentig rippelstraff som många första prototyper missar.
Steg två: RL Cutoff ger dig den nedre gränsen
Varje fas är ett seriemotstånd och en induktor, och det paret bildar ett första ordningens lågpassfilter. Dess gränsfrekvens är:
f_c = R / (2 x pi x L)
Under denna frekvens kan strömmen följa det beordrade medelvärdet inom en omkopplingscykel. Ovanför den börjar lindningen att ge ett genomsnitt av den applicerade spänningen för dig. Den allmänt citerade tumregeln är att köra bärvågen vid tio gånger cutoff eller mer, vilket ger strömslingan tillräckligt med bandbredd för att hålla det beordrade värdet och förhindrar att strömvågformen släpar efter spänningskommandot med en stor fasvinkel.
Observera vad själva cutoff inte är. Formeln f = R / (2 x pi x L) som cirkulerar på forum är cutoff, inte en rekommenderad bärare. Att köra en BLDC-motor med sin egen RL-gränsfrekvens producerar kraftigt vridmoment och hörbart brus, eftersom lindningen inte kan jämna ut någonting i den takten.
Med referensmotorn: R = 1,10 ohm vid 25 grader C, L = 8 mH mätt vid 10 kHz. Tidskonstanten är 8 mH / 1,10 ohm = 7,3 ms, och f_c = 1 / (2 x pi x 7,3 ms) = 21,9 Hz. Tio gånger det är 219 Hz. Korrigerad till en varmlindning på 1,42 ohm är cutoff 28,3 Hz och tio gånger golvet är 283 Hz.
För en medelinduktans fläktmotor är RL-golvet därför trivialt. Det blir bara bindande på maskiner med mycket låg induktans, och på motorer där en konstruktör medvetet har lagt till serieinduktans. Behandla det som ett förnuftsgolv, inte svaret.
Steg tre: Current Ripple sätter det verkliga golvet
Detta är den beräkning som faktiskt avgör antalet för de flesta enheter. Under en omkopplingsperiod laddar den pålagda spänningen lindningsinduktansen, och topp-till-topp-rippelströmmen är:
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
där D är den momentana plikten för det benet. Uttrycket toppar vid D = 0,5, vilket förenklar det värsta fallet till V_bus / (4 x L x f_pwm). Omarrangerat för den frekvens du behöver:
f_pwm är större än eller lika med V_bus / (4 x L x delta_I_allow)
Välj delta_I_allow som en bråkdel av märkfasström. Tio till tjugo procent håller järn- och kopparförlusterna blygsamma och ger strömslingan ett enkelt mål; över trettio procent börjar du se extra uppvärmning, hörbart brus och, i sensorlösa drivningar, en bullrigare back-EMF-observation.
Referensmotor igen: V_bus 310 V DC, L 8 mH, märkfasström 2,5 A, tillåten rippel 20 procent, så delta_I_allow = 0,5 A topp till topp.
f_pwm är större än eller lika med 310 / (4 x 0,008 x 0,5) = 310 / 0,016 = 19 375 Hz
Det avrundar till 20 kHz. Vid 12 kHz bär samma motor 0,81 A rippel, ungefär 32 procent av nominellt, och vid 8 kHz bär den 0,97 A, nära 39 procent. Det är precis det krusningsbandet som syns på den misslyckade enheten från det inledande stycket, och det förklarar både gnället och de extra 22 graderna C.
Tre korrigeringar förbättrar uppskattningen. Rymd-vektormodulering med tredje-harmonisk injektion producerar ungefär 15 procent mindre värsta rippel än det sinusformade uttrycket ovan, så en 20 kHz uppskattning beter sig ofta som 18 kHz. Om motorn körs med lågt moduleringsindex under större delen av sin arbetstid, kan det värsta fallet vid D = 0,5 aldrig inträffa vid driftspunkten, och du kan byta ut en viss marginal för lägre kopplingsförluster. Omvänt, om motorn måste överleva en låst rotor eller en djup spänningssänkning, kommer belastningen att svepa genom 0,5 och det värsta fallet blir verkligt.
Steg fyra: Behåll tillräckligt många växlingscykler per kommuteringssteg
Bäraren måste också vara snabb i förhållande till motorns elektriska frekvens, annars har frekvensomriktaren för få möjligheter per sektor att reglera ström. Beräkna den elektriska frekvensen först:
f_elec = rpm x polpar / 60
För referensmotorn vid 1300 rpm med fyra polpar, f_elec = 86,7 Hz. I sexstegskommutering innehåller varje elektrisk cykel sex steg, så steghastigheten är 520 Hz. En vanlig riktlinje är minst tio, helst tjugo, PWM-perioder per kommuteringssteg, vilket sätter golvet på 5,2 till 10,4 kHz. Lägg märke till att detta nu överstiger RL-golvet och närmar sig krusningsgolvet, varför fläktdrifter i detta klasskluster runt 12 till 16 kHz.
Fältorienterad kontroll har en något annorlunda begränsning. Den nuvarande slingan uppdateras vanligtvis en gång per bärvågsperiod, så bärvågen måste vara minst tio gånger den elektriska frekvensen för att hålla slingan stabil vid toppfart, och mycket mer om du vill ha lågt vridmoment vid låg hastighet. Single-shunt strömavkänning lägger till en hårdare gräns: shunten är endast läsbar under definierade fönster av kopplingsperioden, så vid mycket hög drift krymper mätfönstren och frekvensomriktaren antingen hoppar över mätningar eller sänker bärvågen.
Höghastighetsmotorer bryter riktlinjen helt. En 20 000 rpm motor med fyra polpar har f_elec = 1333 Hz och en sexstegshastighet på 8 kHz. Att kräva tjugo PWM-perioder per steg skulle kräva 160 kHz, vilket är opraktiskt för en bipolär transistorbrygga med isolerad grind och dyrt även med kiselkarbid. Verkliga enheter i den regimen växlar till en effektiv puls per kommuteringssteg, och synkroniserar PWM till kommuteringshändelsen istället för att köra fritt. Den vidare punkten är: om din elektriska frekvens närmar sig några kilohertz måste bärvågsberäkningen göras tillsammans med moduleringsschemat, inte separat.
Om du vill ha växlingssekvensen och sektortimingen mer djupgående, denna förklaring av hur en BLDC-styrenhet förvandlar PWM till kommutering går genom grindmönstret steg för steg.
Med referensfläktmotorn som ett fall är 220 V 600 W extern rotordesign i DC149-serien en realistisk matchning för dessa siffror, och dess publicerade lindningsdata är en användbar krysskontroll mot dina egna bänkmått.
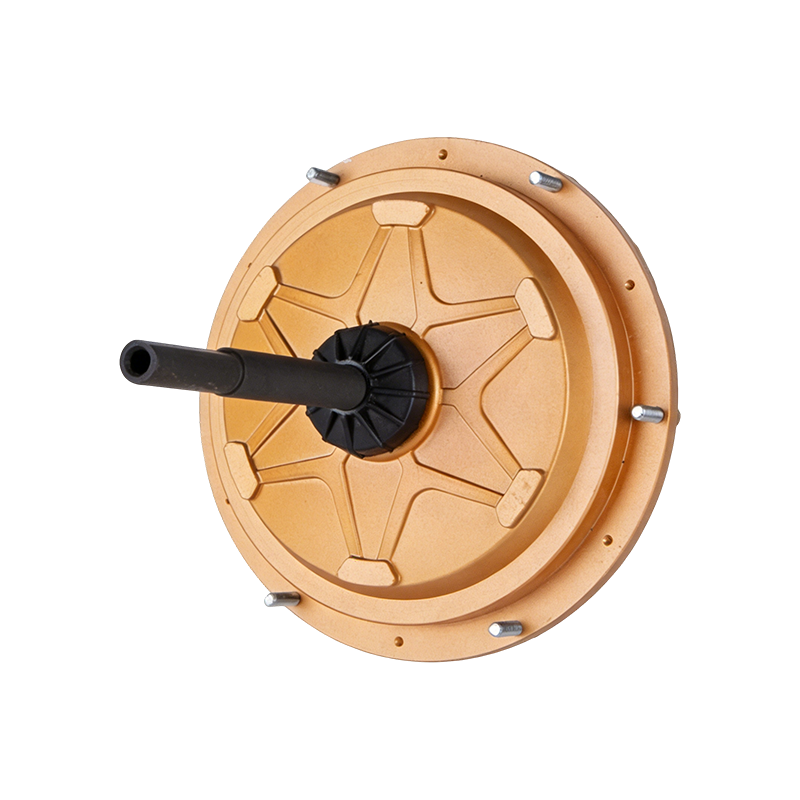 DC149 220 V 600 W External-Rotor BLDC Air Cooler Motor 220 V 600 W extern-rotor BLDC-motor för luftkylare, med publicerade lindningsdata som kan korskontrolleras mot bänkmätningar. Visa produkt →
Steg fem: Testa kandidaten mot taket
När golven är kända avgör den övre gränsen hur mycket marginal du har råd med. Fyra begränsningar spelar roll, och de två första binder vanligtvis först.
Växlingsförlust
En grov uppskattning per enhet är P_sw = 0,5 x V_bus x I_fas x (t_on t_off) x f_pwm. Med en 310 V-buss, 3,5 A toppfasström, 100 ns kombinerad övergångstid och en 16 kHz bärvåg, förbrukar varje enhet cirka 0,87 W från enbart omkoppling. Vid 20 kHz blir det 1,08 W, och vid 8 kHz faller det till 0,43 W. Multiplicera med antalet aktiva enheter i ditt moduleringsschema, lägg till ledningsförlust och kontrollera mot värmeresistansen hos paketet och kylflänsen. En korsningsmarginal på 25 grader C vid den sämsta omgivningen är ett vettigt designmål, och det är siffran som vanligtvis dödar en ambitiös 40 kHz-plan på ett naturligt kylt kort.
Dödtid och minsta pulsbredd
Dödtid är en fast skatt på tjänstecykeln. Vid 16 kHz är perioden 62,5 mikrosekunder, så en 1 mikrosekunds dödtid kostar 1,6 procent av perioden; vid 5 procent beordrad drift, vilket är ett 32 procent fel i den applicerade spänningen, vilket ger strömdistorsion och låghastighetsvridmoment. Kortare dödtider minskar felet men ökar risken för genomskjutning när korsningstemperaturen stiger och enhetens fördröjningar driver. Många grinddrivrutiner specificerar också en minsta ingångspuls, typiskt 50 till 200 ns, som begränsar det användbara arbetsområdet vid höga bärvågsfrekvenser.
Timerupplösning
En 100 MHz-timer i centrumjusterat läge ger 6250 räkningar per period vid 16 kHz, så arbetssteget är cirka 0,016 procent. Vid 80 kHz ger samma timer 1250 räkningar och 0,08 procents steg. Båda är funktionsdugliga, men det grova fallet begränsar finströmreglering vid lätt belastning.
Akustiskt brus och EMC
8 till 12 kHz-bandet är den värsta platsen att sitta på för mänsklig hörsel, vilket är en anledning till att 8 kHz driver ljud så obehagligt. Att flytta till 16 kHz hjälper de flesta vuxna men inte alla; 20 kHz och över är vanligtvis ohörbart men driver förlust och utstrålade emissioner uppåt. Slumpmässig eller slumpmässig bärvågsmodulering sprider spektrumet och tar den rena tonen ut, till priset av något högre strömrippel och ett mer komplext strömsamplingsschema. På EMC-sidan gör högre bärfrekvenser att ingångsfiltret och motorkabeln beter sig sämre, så en design som passerar vid 12 kHz är inte automatiskt kompatibel vid 24 kHz.
En fungerade jämförelse mellan två motorklasser
Samma fyra kontroller ger väldigt olika svar beroende på lindningsinduktansen. Tabellen nedan kör en medelinduktans fläktmotor och en låginduktans höghastighetsmotor genom samma aritmetik.
| Parameter | Luftkylare fläktmotor | Höghastighets fläktmotor |
|---|---|---|
| DC buss | 310 V | 48 V |
| Fasmotstånd vid 25 C | 1,10 ohm | 0,05 ohm |
| Fasinduktans vid bärare | 8 mH | 120 mikrohenry |
| Stångpar | 4 | 4 |
| Maximal hastighet | 1300 rpm | 20 000 rpm |
| Märkfasström | 2,5 A | 20 A |
| RL-avskärning | 21,9 Hz | 66 Hz |
| Tio gånger RL golv | 219 Hz | 663 Hz |
| Tillåten rippel (20 procent, 15 procent) | 0,5 A | 3 A |
| Ripple golv | 19,4 kHz | 33,3 kHz |
| Elektrisk frekvens at top speed | 86,7 Hz | 1333 Hz |
| Kommuteringsgolv (20 perioder per steg) | 10,4 kHz | 160 kHz, går inte att uppnå |
| Vald operatör | 20 kHz | 40 kHz med PWM synkroniserad till kommutering |
Höghastighetskolonnen är den mer lärorika. Dess krusningsgolv på 33 kHz är redan högt för en 48 V-brygga, och kommuteringsriktlinjen är omöjlig att nå, så designen måste acceptera färre PWM-perioder per steg och kompensera med snävare strömsling-timing och bättre back-EMF-filtrering. Det är en normal teknisk kompromiss, inte ett misstag, men det måste vara ett medvetet sådant. Om du köper en sådan motor med en integrerad styrenhet är kompromissen redan inbakad i firmwaren och du kan inte ändra den.
Vad integrerade enheter betyder för din beräkning
Många fläkt- och luftkylmotorer levereras nu med växelriktaren monterad på ändskölden, och bärfrekvensen är fixerad till vad frekvensomriktartillverkaren än väljer, vanligtvis 16 till 20 kHz. För köparen blir aritmetiken ovan en verifieringsövning snarare än en designövning.
Be om växlingsfrekvensen skriftligen och fråga om den är fast eller konfigurerbar. Ställ sedan de två frågorna som avslöjar om numret valdes medvetet: vad är den uppmätta topp-till-topp-rippeln vid nominell belastning och vad är korsningstemperaturmarginalen vid den maximala nominella omgivningen. En leverantör som kan svara på båda har gjort beräkningen. En leverantör som bara citerar en frekvens har inte gjort det.
Bekräfta även vilken PWM som databladet beskriver. Elektroniskt kommuterade fläktmotorer i klassen 350 W till 1500 W accepterar vanligtvis ett 0 till 10 V analogt eller ett lågfrekvent PWM-kommando medan de kör en fast intern bärvåg, och om de två förväxlas kommer det att skapa ett driftsättningsproblem som ser ut som ett firmware-fel.
För en 380 V-installation där frekvensomriktaren redan är integrerad och bäraren är fixerad, är den praktiska kontrollen om lindningsinduktansen och den publicerade rippeln är konsekventa på den bäraren, vilket är frågan värd att ställa till leverantören av en 380 V 1500 W EC fläktmotor.
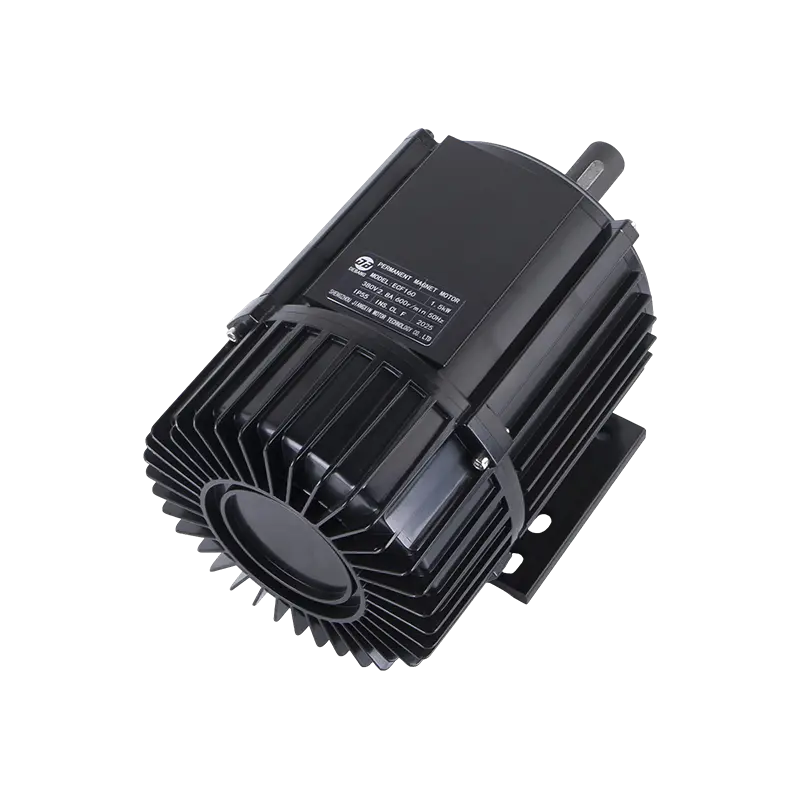 ECF160 380 V 1500 W EC fläktmotor för evaporative kylare 380 V 1500 W EC fläktmotor för evaporativa kylare; dess lindningsinduktans och publicerade rippel kan kontrolleras på en fast bärare. Visa produkt →
Validering på bänken: fyra mätningar som avgör argumentet
Beräkningar begränsar fältet; mått utser vinnaren. Kör dessa fyra tester vid kandidatfrekvensen och i ett steg på vardera sidan av den, till exempel 12, 16 och 20 kHz.
- Nuvarande krusning. Fånga fasström med en kompenserad shunt eller en sond med hög bandbredd, vid 25 procent, 50 procent och 100 procent belastning. Jämför topp-till-topp-bandet med ditt tillåtna värde. Se upp för rippel som växer snabbare än förutspått med belastning, vilket signalerar induktansmättnad.
- Lindning och enhetstemperatur. Blötlägg med nominell belastning tills temperaturen stabiliseras, jämför sedan de två eller tre kandidaterna. En skillnad på 2 till 4 grader C i lindningsökning mellan 16 och 20 kHz är typiskt och talar om för dig vad den extra kopplingsförlusten innebär.
- Effektivitet vid driftpunkten. Mät ingående DC-effekt och axel- eller lufteffekt vid applikationens verkliga arbetscykel, inte vid en enda nominell punkt. Fläktlaster följer en kublag, så det mesta av den årliga energin spenderas långt under full hastighet, där bäraren och moduleringsschemat har större betydelse än vid nominell belastning.
- Akustiskt svep. Kör motorn från 10 till 100 procent hastighet på varje kandidatbärare och lyssna efter toner. Var uppmärksam på strukturella resonanser i fläkthuset, eftersom en bärare som är tyst vid en hastighet kan excitera en konsolresonans vid en annan.
Behåll mätbladet med designprotokollet. När en kund rapporterar ett bullerklagomål två år senare blir skillnaden mellan ett medvetet 16 kHz val och ett oavsiktligt val mycket synlig.
Misstag som återkommer i verkliga projekt
- Använder databladets induktans utan en testfrekvens. Ett värde som tas vid 100 Hz kan överdriva rippelprestandan med 20 procent eller mer.
- Att glömma effekt-faktor-korrigeringsbussen. Ripple skalar med bussspänning, så en 220 V motor på en 390 V DC länk bär 26 procent mer rippel än samma motor på en 310 V länk.
- Mått endast vid 25 grader C. Varmmotstånd höjer RL-gränsvärdet och mättnad sänker induktansen; båda trycker upp krusningsgolvet.
- Att anta en högre bärare är alltid bättre. Över ungefär 24 kHz på ett naturligt kylt kort kostar omkopplingsförlust och dödtidsdistorsion ofta mer än vad rippelförbättringen köper.
- Blandar ihop kommandot PWM med bäraren. Det är olika signaler med olika specifikationer, och en missmatchning ser ut som ett styrfel.
- Byte av bärare utan att ställa om den aktuella slingan. Slingförstärkningar som passar 8 kHz är vanligtvis för aggressiva vid 20 kHz, och symtomet är oscillation under belastningssteg.
Där beräkningen landar i praktiken
För en evaporativ luftkylare eller en industriell fläkt arbetsmotor i intervallet 350 W till 1500 W med 6 till 12 mH fasinduktans, aritmetiken konvergerar på 12 till 20 kHz, och 16 kHz är en rimlig standard med 20 kHz som uppgraderingsväg när rippel eller brus kräver det. Under 8 kHz bär medelinduktanslindningar för mycket rippel för att förbli tysta och svala. Över 24 kHz uppväger kostnaderna för omkoppling och dödtid vanligtvis fördelarna med en konvektionskyld bro. För höghastighetsmotorer med låg induktans klättrar golvet till 30 till 40 kHz och moduleringsschemat måste omprövas samtidigt.
När motorn och frekvensomriktaren specificeras tillsammans är det renaste arrangemanget att fixera bäraren, publicera lindningsinduktansen och resistansen vid den bäraren och ange rippeln vid nominell belastning. För en 220 V 1500 W luftkylningsmotor med extern rotor som kör en fast intern bärare, är den kombinationen det som gör ljudet och det termiska beteendet förutsägbart innan den första prototypen byggs.
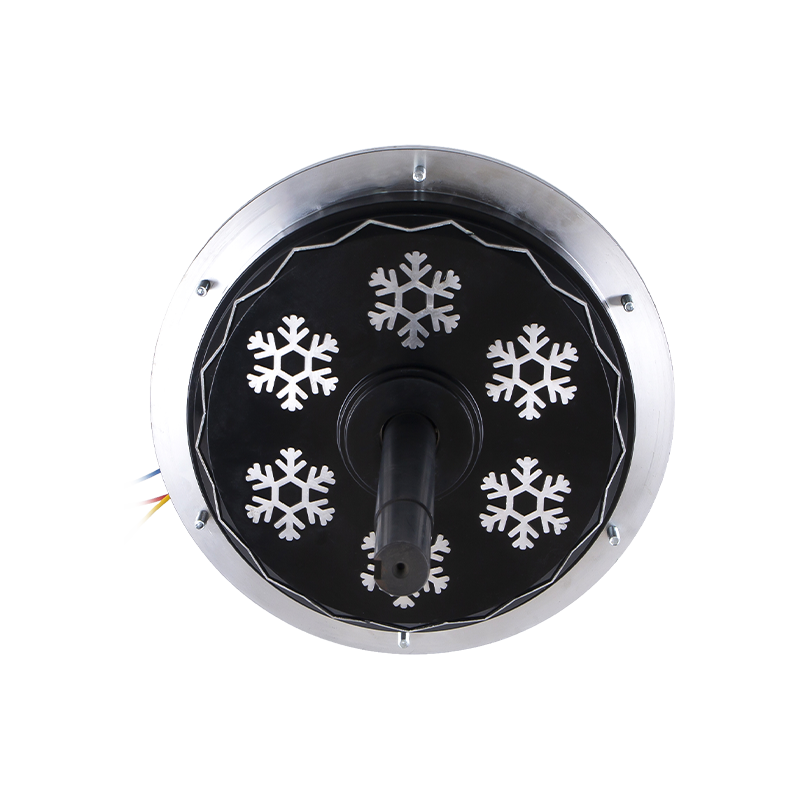 DC198 220 V 1500 W External-Rotor BLDC Air Cooler Motor 220 V 1500 W extern rotor BLDC luftkylningsmotor för driftparning med fast bärare, där lindningsinduktans och märklastrippel gör buller och termiskt beteende förutsägbart. Visa produkt →
Arbetschecklistan är kort. Mät induktansen per fas vid din bärvågsfrekvens och vid det varma, mättade tillståndet. Beräkna RL cutoff och multiplicera med tio. Beräkna rippelgolvet från V_bus / (4 x L x delta_I_allow) vid D = 0,5. Beräkna den elektriska frekvensen och bekräfta att du fortfarande får tio eller fler kopplingsperioder per kommuteringssteg, eller ändra moduleringsschemat om du inte gör det. Kontrollera sedan kopplingsförlust, dödtid och timerupplösning vid det valda värdet och bekräfta med ett bänksvep över tre kandidatfrekvenser. Gör det en gång per motor-drive-parning och frågan slutar vara en gissning.
 Redo att anpassa
Dina motorprodukter?
Vi är professionella motortillverkare som levererar kraftfull, stabil och effektiv kraft kärnor för alla branscher genom precisionshantverk och innovation.
Kontakta oss
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Företagsadress
Upphovsrätt © by Shengzhou Jiangxin Motor Technology Co., Ltd. Alla rättigheter reserverade.
Grossist tillverkare av industriella fläktmotorer