Nr 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang-provinsen, Kina
Nyheter Kategori
Produktkategori
Bakre EMF för en BLDC-motor: Hur man beräknar den utifrån hastighet, kv och flöde
En 48 V BLDC-fläktmotor går med 3 000 rpm, och oscilloskopet visar en 30 V topp linje-till-linje-vågform. Styrenhetens sensorlösa nollgenomgångströskel är inställd nära halva DC-bussen. Kommer motorn att starta på ett tillförlitligt sätt, och är den uppmätta spänningen verkligen den bakre EMF? Svaret beror på hur den bakre EMF-konstanten definieras, om värdet är fas eller linje-till-linje, och om det är peak eller RMS. Att få dessa definitioner fel kan förvandla en enkel beräkning till en felaktig styrinställning eller en felaktig motorordning.
Det korta svaret är: beräkna tillbaka EMF från E = Ke × ω , var Ke är den bakre EMF-konstanten och ω är mekanisk vinkelhastighet. Använd samma fas/linje och topp/RMS-bas som konstanten. Om endast Kv är tillgängligt, konvertera det först. Om motorn redan är på bänken, mät vågformen och beräkna Ke från en känd hastighet. Avsnitten nedan visar varje metod, enhetsomvandlingarna som orsakar flest fel och kontrollerna som är värda att göra innan en inköpsorder släpps.
Kärnformeln och vad varje symbol betyder
För en första-pass-beräkning, använd den mekaniska formen:
E fas, topp = Ke fas, topp × ω m
Här, ω m är axelhastighet i radianer per sekund: ω m = 2πn / 60, med n i rpm. Ke måste vara i V per rad/s. Om databladet ger Ke i V/krpm, V/rpm eller Kv i rpm/V, konvertera det innan du multiplicerar. Samma ekvation fungerar för en trapetsformad BLDC-motor och en sinusformad PM-maskin, men vågformstolkningen ändras: för trapetsformade motorer, använd amplituden med platt topp; för sinusformade motorer, använd peak eller RMS konsekvent.
För en sinusformad maskin med känd flödeskoppling är den fysiska formen:
E fas, topp = p × λ m × ω m
där p är antalet polpar och λ m är toppflödeskopplingen per fas i Wb-varv. RMS-fasvärdet är E fas, topp / √2. För linje-till-linje sinusformad spänning, multiplicera fas RMS-värdet med √3. För en sexstegs trapetsformad motor är den linje-till-linje platta toppen ofta nära två gånger värdet för den flata fasen, men bekräfta vågformen eftersom det exakta förhållandet beror på kommutering och lindningsarrangemang.
| Kvantitet | Symbol | Enhet | Vad ska bekräftas |
|---|---|---|---|
| Mekanisk hastighet | n | rpm | Axelhastighet, inte elektrisk frekvens |
| Vinkelhastighet | ω m | rad/s | ω m = 2πn / 60 |
| Rygg EMF konstant | Ke | V/(rad/s) | Fas eller linje-till-linje; topp eller RMS |
| Fasas tillbaka EMF | E ph | V | Använd samma grund som Ke |
| Linje-till-linje tillbaka EMF | E LL | V | √3 för sinusformad RMS; ca 2× platt topp för trapetsformad |
| Elektrisk frekvens | f e | Hz | f e = p × n / 60 |
Konvertera Kv-, Ke- och databladsenheter utan kostsamma misstag
Kv anges vanligtvis i rpm per volt. För en beräkning av DC-typ utan belastning är den bakre EMF-konstanten i V/(rad/s):
Ke = 60 / (2π × Kv) = 9,549 / Kv
Om Kv är 100 rpm/V är Ke ungefär 0,0955 V/(rad/s). Vid 3 000 rpm, ω m är 314,16 rad/s, så den beräknade tillbaka-EMK är cirka 30,0 V. Om databladet definierar Kv på linje-till-linje-basis, är 30,0 V ett linje-till-linje-värde. Om Kv är fasbaserat är det ett fasvärde. Antalet är detsamma endast när grunden är densamma.
För industrimotorer anges Ke ofta i V/krpm. Konvertera det genom att dividera med 104,72, eftersom 1 000 rpm är lika med 104,72 rad/s. En Ke på 12 V/krpm är därför 0,1146 V/(rad/s). Vid 1 500 rpm är den bakre EMF 0,1146 × 157,08 = 18,0 V på samma fas/linjebasis som databladet.
En vanlig inköpsrisk är en leverantör som citerar "Ke = 0,12" utan enheter. Är det V/rpm, V/(rad/s), V/krpm, fas peak eller line-to-line RMS? En faktor på 2 eller √3 kan döljas i det enskilda talet. Be om definitionen skriftligen och be om den vågform och testhastighet som används för att få den. Om motorn är avsedd för sensorlös styrning, be även om bakre EMF vid lägsta drifthastighet, inte bara vid nominell hastighet.
Beräknar utifrån fysiska dimensioner och flödeskoppling
När en prototyp inte har något användbart datablad är flödeskoppling den mest direkta vägen. Om designteamet känner till toppflödeskopplingen per fas, använd E fas, topp = p × λ m × ω m . Till exempel, p = 4, X m = 0,05 Wb-varv, och n = 1 500 rpm ger ω m = 157,08 rad/s. Toppfas tillbaka EMF är 4 × 0,05 × 157,08 = 31,4 V. RMS-fasvärdet är 22,2 V, och det sinusformade linje-till-linje RMS-värdet är 38,5 V.
Om flödeslänkage inte är tillgängligt men lindningen och magnetkretsen är kända, kan beräkningen byggas från varv per fas, lindningsfaktor, luftgapflöde per pol och hastighet. I praktiken är osäkerheten i luftgapflödestäthet, lamineringsstaplingsfaktor och ändlindningseffekter tillräckligt stor för att ett beräknat värde ska behandlas som en designuppskattning. Linda ett prov, snurra det i en säker hastighet och mät vågformen. Den mätningen är också det snabbaste sättet att bekräfta om den avsedda vågformen är närmare sinusformad eller trapetsformad. För bakgrund om kommutering och vågformsbeteende, den BLDC arbetsprincip artikel är en användbar referens.
Mätmetod: Omfattning, borrning och en säker spinn utan belastning
Koppla bort styrenheten på bänken och snurra motorn med en borr, en svarv eller en annan motor. Mät linje-till-linje-spänning med en differentialsond eller en isolerad oscilloskopingång. Överskrid inte sondens common-mode-klassificering och anslut inte en jordad oscilloskopsond till en strömförande trefasbrygga. Vid en känd hastighet, fånga vågformen och registrera antingen flattopamplituden eller sinusformade topp- och RMS-värden, beroende på motortyp.
Beräkna Ke från den uppmätta spänningen och hastigheten: Ke = E uppmätt / ω m . Kontrollera sedan den elektriska frekvensen med f e = p × n / 60. En fyrpolig parmotor som snurrar vid 1 200 rpm bör visa 80 Hz elektrisk frekvens, eller en period på 12,5 ms. Om frekvensen är fel, kontrollera polantalet eller den faktiska axelhastigheten. Om amplituden är lägre än förväntat, kontrollera sonddämpning, lindningsanslutning och om mätningen är fas eller linje-till-linje.
För en snabb produktionskontroll, snurra med en låg fast hastighet, registrera topp-till-topp-ledningsspänningen och jämför den med ett känt bra prov. Detta ersätter inte ett fullständigt motortest, men det fångar upp fel lindningsvarv, omvända faser och magnetproblem innan motorn når monteringslinjen. Håll testhastigheten långt under den maximala nominella hastigheten och använd en bevakad testfixtur.
Varför terminalspänningen inte är bakre EMF under belastning
Vid tom belastning är terminalspänningen nära bakre EMF eftersom strömmen är liten. Under belastning måste den pålagda spänningen övervinna tillbaka EMF, resistivt fall och induktivt fall: V fas = E fas I × R L × di/dt. En motor med 0,5 Ω fasresistans som bär 10 A har ett resistivt fall på 5 V innan någon induktans eller inverterförlust beaktas. Det är därför en beräkning gjord från enbart DC-bussen kan överskatta den tillgängliga hastigheten eller underskatta strömmen vid en given last.
PWM-drift lägger till ytterligare ett lager. Växelriktaren applicerar en hackad spänning, och motorströmmens rippel beror på omkopplingsfrekvens och induktans. Diodfall, dödtid och kabelresistans tar också bort spänningsmarginalen. För sensorlös styrning ser nollgenomgångskomparatorn terminalvågformen, inte en idealisk bakre EMF-källa. Filter som används för att ta bort PWM-brus introducerar fasfördröjning, och fördröjningen blir viktigare när den elektriska frekvensen stiger. Beräkna den förväntade tillbaka-EMK vid lägsta och högsta hastigheter, kontrollera sedan komparatortröskeln och filterfördröjningen mot dessa värden.
Lägga in beräkningen i en motorförfrågan
En användbar förfrågan anger den erforderliga tillbaka-EMK vid en definierad hastighet, DC-bussens räckvidd, fas/linjebasen och den acceptabla toleransen. Till exempel: "Vid 2 400 rpm måste linje-till-linje topp-EMK vara 42 V ±5%, mätt med motorn vid 25 °C och driven av en extern drivmotor." Det är mycket tydligare än att be om en "0,2 Ke-motor" eftersom den tar bort enhetens tvetydighet innan prover byggs. Om motorn är avsedd för en fläkt- eller luftkylare applikation, ange även belastningskurvan och den lägsta hastighet vid vilken sensorlös start måste fungera.
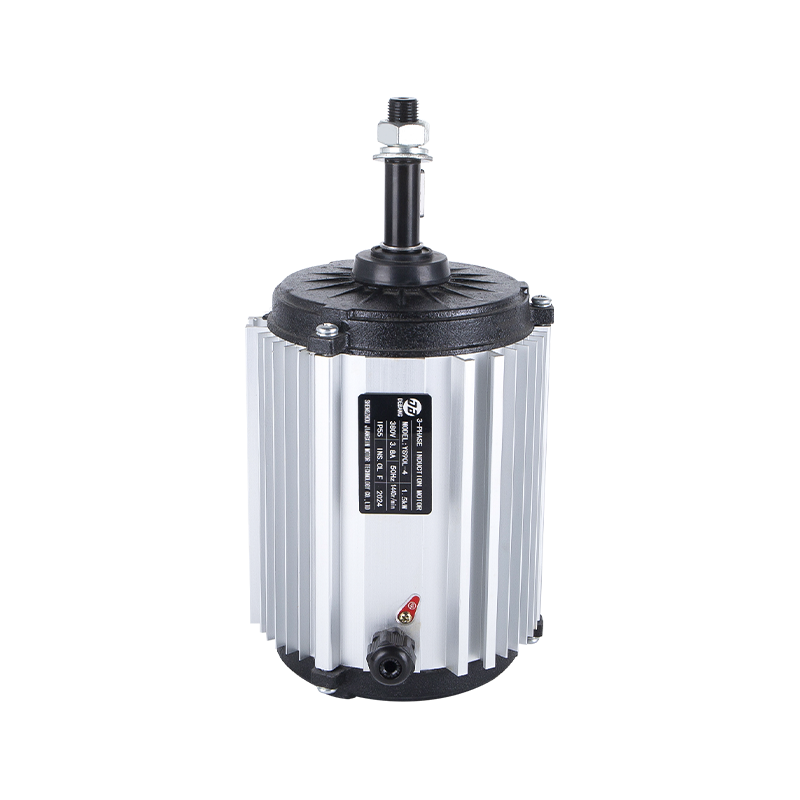
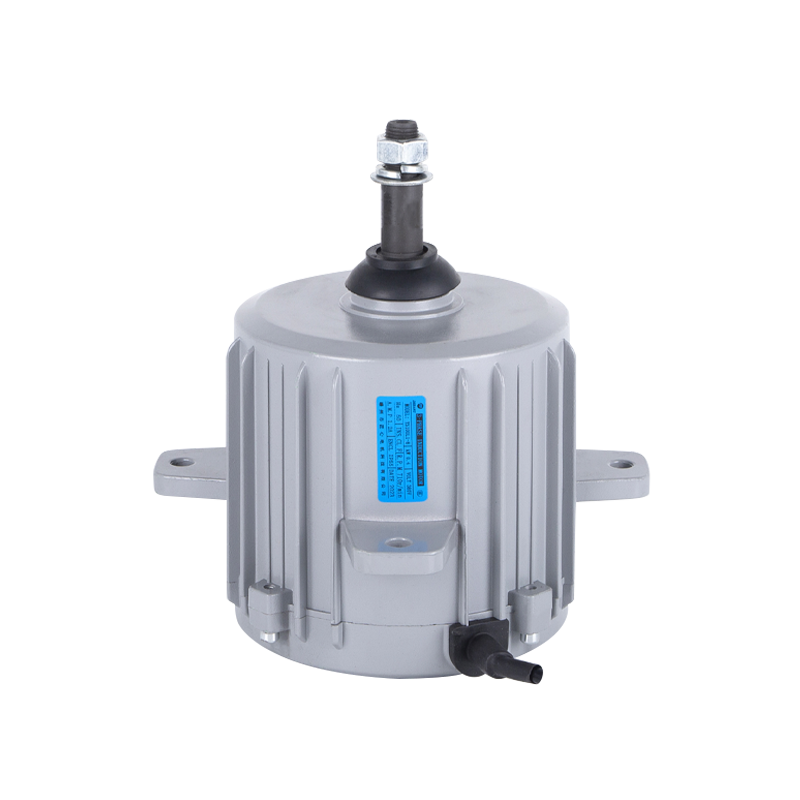
För drift med luftkylare kan en BLDC-motor med extern rotor förenkla det mekaniska paketet eftersom fläkten kan monteras direkt på rotorn. Ett representativt alternativ är  DC149 220V 600W Extern BLDC Air Cooler Motor Externrotor 220 V 600 W BLDC-motor för luftkylare, erbjuder direkt fläktmontering, IP55-skydd och en underhållsfri design anpassad för industriell kylning. Visa produkt → 600 W extern BLDC luftkylare motor. För större ventilationssystem kan en EC-fläktmotor vara mer lämplig; den
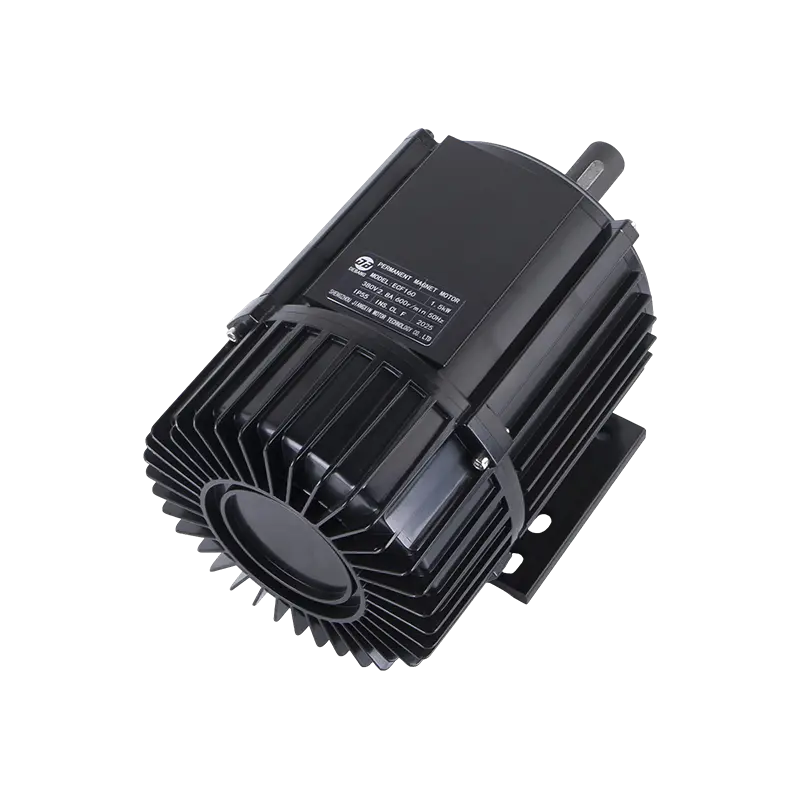 ECF160 380V 1500W EC Fläktmotor Högeffektiv EC-fläktmotor för evaporativa luftkylare, med 380 V 1500 W effekt, IP55-skydd och lågljudsdrift anpassad till större ventilationssystem. Visa produkt → 1 500 W EC fläktmotor är ett exempel. Den sida för industriell fläktapplikation visar hur dessa motorfamiljer mappar till fläktbelastningar. Använd den bakre EMF-beräkningen för att kontrollera låghastighetskontrollmarginalen, inte bara märkeffekten.
Genomförda exempel och en sista hälsokontroll
Exempel 1 — Kv-omvandling. Kv = 100 rpm/V, n = 3 000 rpm. Ke = 9,549 / 100 = 0,0955 V/(rad/s). ω m = 314,16 rad/s. E = 30,0 V på samma basis som Kv. Om Kv är linje-till-linje, är resultatet linje-till-linje.
Exempel 2 — datablad Ke. Ke = 0,12 V/(rad/s) linje-till-linje topp, n = 3 000 rpm. E LL, topp = 0,12 × 314,16 = 37,7 V. Med en 48 V-buss är den ideala marginalen cirka 10,3 V innan resistiv och inverter faller.
Exempel 3 — flödeskoppling. p = 4, λ m = 0,05 Wb-varv, n = 1 500 rpm. E fas, topp = 31,4 V, E fas,rms = 22,2 V, och E LL,rms = 38,5 V för en sinusformad maskin.
Innan du accepterar ett resultat, kör den här checklistan:
- Skriv ner om spänningen är fas eller linje-till-linje.
- Skriv ner om värdet är peak, peak-to-peak eller RMS.
- Konvertera hastighet till mekaniska rad/s, inte elektriska rad/s.
- Konvertera Ke till V/(rad/s) och behåll samma grund.
- Kontrollera resultatet mot en tomgångsmätning med låg hastighet.
- Lämna spänningsmarginal för resistans, induktans, dioder och kontrollfördröjning.
Den slutliga mätningen är det mest värdefulla steget. En beräknad tillbaka-EMK är bara så bra som dess enhetsdefinitioner; en uppmätt vågform vid en känd hastighet avslöjar fas-, polaritets- och vågformsfel omedelbart.
 Redo att anpassa
Dina motorprodukter?
Vi är professionella motortillverkare som levererar kraftfull, stabil och effektiv kraft kärnor för alla branscher genom precisionshantverk och innovation.
Kontakta oss
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Företagsadress
Upphovsrätt © by Shengzhou Jiangxin Motor Technology Co., Ltd. Alla rättigheter reserverade.
Grossist tillverkare av industriella fläktmotorer