Nr 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang-provinsen, Kina
Nyheter Kategori
Produktkategori
Så här ansluter du BLDC-motor med styrenhet: En komplett lednings- och installationsguide
När en borstlös DC-motor (BLDC) kommer till din arbetsbänk eller i en kundmaskin är den första frågan nästan alltid densamma: hur ansluter jag denna motor till styrenheten utan att skada någon av komponenterna? Svaret är enkelt när du separerar de få ledningarna som är involverade: trefaslindningar, fem Hall-sensorlinjer och ett DC-strömpar. Om du får rätt fasordning och Hall-fasning kommer motorn att gå smidigt från första snurrningen. Om du missför dem kommer du att se ljud, vibrationer, överhettning eller ingen rörelse alls. Den här guiden ger dig den exakta anslutningssekvensen du behöver, orsakerna bakom varje steg och säkerhetskontrollerna som förhindrar ett kostsamt misstag i en industriell miljö.
Förstå BLDC motor- och styranslutningar
Innan du tar upp en skruvmejsel eller en lödkolv hjälper det att förstå varför en BLDC-motor skiljer sig från en vanlig trefasinduktionsmotor. En BLDC-motor har permanentmagneter på rotorn, och statorn bär trefasspolar. För att skapa vridmoment måste regulatorn alltid känna till rotorns position. Därför har de flesta industriella BLDC-motorer interna Hall-effektsensorer som skickar en positionssignal tillbaka till styrenheten.
Hur en borstlös DC-motor producerar vridmoment
Regulatorn växlar ström genom statorfaserna i en sekvens som följer rotorns position. Fasströmmarna skapar ett roterande magnetfält som drar med sig rotorns permanentmagneter. I en trefas BLDC-motor är kopplingssekvensen A-B-C eller A-C-B, beroende på om du vill rotera medurs eller moturs. Eftersom omkopplingen är elektronisk finns det inga borstar att slita på, varför BLDC-motorer används i applikationer som kräver lång livslängd och förutsägbar hastighetskontroll.
Tre typer av återkoppling: Hallsensorer, kodare och sensorlösa
De flesta industriella BLDC-motorer är utrustade med Hall-sensorer på statorn. Dessa sensorer är vanligtvis klassade till 5V och producerar en kommuteringssignal som talar om för styrenheten vilket faspar som behöver spänningssättas härnäst. Vissa avancerade motorer har kodare för exakt positions- eller hastighetsåterkoppling, men anslutningsschemat är annorlunda. Sensorlösa BLDC-styrenheter uppskattar rotorns position från bakre EMF, men de är vanligare i lågkostnadsfläktdrifter som finns i hushållsapparater och små ventilationsdesigner. När vi talar om att ansluta en BLDC-motor med en styrenhet i den här guiden, har vi i första hand att göra med Hall-sensormotorer, som är standarden för industriella luftkylare, fläktar och pumpar.
Vad styrenheten måste leverera
En BLDC-styrenhet behöver ta likström från strömförsörjningen, konvertera den till trefasiga PWM-vågformer, läsa Hall-sensoringångarna och tillhandahålla ett sätt att styra hastighet och riktning. Den behöver också en DC-busskondensator för att jämna ut spänningen, en strömavkännande krets för att begränsa överbelastning, och ibland en broms- eller regenereringskanal. När du ansluter motorn skapar du i huvudsak en sluten slinga mellan styrenhetens slutsteg och motorns Hall-sensorer. Om någon av dessa länkar är trasiga kan styrenheten inte kommutera motorn korrekt, och motorn kommer att stanna eller gå oregelbundet.
Ledningsidentifiering och standarduttag
Moderna BLDC-motorer och styrenheter använder färgkodade ledningar, men färgkoderna är inte universella. En styrenhet från en tillverkare kan använda rött, gult och blått för fasledningarna, medan en annan kan använda svart, grönt och vitt. På liknande sätt är Hall-sensortrådar ofta ett femtrådspaket som använder tunn tråd. Det bästa tillvägagångssättet är att identifiera funktionen för varje tråd innan du ansluter något, med hjälp av motorns märkskylt och datablad. Om etiketterna saknas, använd en multimeter för att kartlägga ledningarna.
Fasledningar: U, V, W
Trefasledningar bär kraften som skapar vridmoment. I en typisk BLDC-motor är dessa ledningar märkta med U, V och W, eller ibland A, B och C. Regulatorn matar ut tre halvbryggfaser, så varje fasledning från motorn måste gå till motsvarande regulatorterminal. Om du byter tvåfasledningar roterar magnetfältet i motsatt riktning. Det kan vara precis vad du vill om motorn behöver snurra moturs, men om Hall-sensorerna inte också är omvända kommer motorn inte att gå korrekt.
Hallsensortrådar
Hallsensorer drivs vanligtvis av 5V eller ibland 12V, beroende på sensortyp. Sensorbunten innehåller vanligtvis fem ledningar: en positiv matning, en jord och tre signalledningar för Hall A, Hall B och Hall C. Signalledningarna är de som ändrar tillstånd när rotorn passerar varje sensor. Hall-signalledningarna måste anslutas till styrenhetens Hall-ingångsstift i rätt fasordning. Om Hall-signalerna och fasutgångarna inte matchar, kommer styrenheten att aktivera fel statorspole vid fel tidpunkt, vilket skapar höga strömmar och en mycket varm motor.
Ström-, jord- och styrsignaler
Regulatorn har en DC-strömingång för batteriet eller likriktad AC-försörjning. Regulatorn har också en jord eller gemensam terminal, en gasreglage/analog ingång för hastighetskontroll och ofta en riktningsingång eller aktiveringsstift. I vissa kontroller är gasreglaget en analog spänning på 0-5V, medan det i andra är en PWM-signal. Du måste matcha styrenhetens ingång till den kommandokälla du planerar att använda, oavsett om det är en extern potentiometer, en analog PLC-utgång eller en dedikerad hastighetskontrollpanel.
Typiska trådfärger och funktioner
Följande tabell ger en gemensam utgångspunkt för många industriella BLDC-motorer och styrenheter. Verifiera alltid den exakta funktionen med databladet innan du slår på ström.
| Wire Group | Funktion | Typisk färg | Anslutningsdestination |
|---|---|---|---|
| Fas A | Motorfaslindning | Gul | Styrenhetens fasutgång A |
| Fas B | Motorfaslindning | Grönt | Styrenhetens fasutgång B |
| Fas C | Motorfaslindning | Blå | Regulatorns fasutgång C |
| Hallförsörjning | Sensoreffekt | Röd | Controller Hall 5V |
| Hallmark | Sensorretur | Svart | Kontrollhall GND |
| Hall A | Rotorlägessignal A | Vit eller orange | Controller Hall A |
| Hall B | Rotorlägessignal B | Vit eller brun | Controller Hall B |
| Hall C | Rotorlägessignal C | Vitt eller grått | Controller Hall C |
| Styrenhetens kraft | DC-bussspänning | Tjock röd eller svart | DC-matning positiv |
| Kontroller jord | DC retur | Tjock svart | DC-matning negativ |
| Gasreglage signal | Hastighetskommando | Lila/brun | Analog eller PWM-ingång |
Steg-för-steg kabeldragningssekvens
När du väl har identifierat alla ledningar är själva anslutningen en mekanisk uppgift. Arbeta i en ren, torr plats och använd dragavlastning på varje kabel. Följande steg representerar en säker ordning som minimerar risken för styrenheten och motorn. Även om du har anslutit liknande motorer tidigare, hoppa inte över spänningsverifieringssteget.
Steg 1 - Verifiera motor- och styrenhetsklassificeringar
Kontrollera motorns märkskylt för den märkta DC-bussspänningen. En motor som är klassad för 24V ska aldrig anslutas till en 220V-styrenhet. Detta är särskilt viktigt för industriella fläktar och luftkylare som finns i 110V, 220V, 380V och 600V varianter. Om din motor är en 220V extern BLDC-rotorenhet, använd en styrenhet som kan hantera minst en 220V DC-buss, helst med en marginal på 10-20%. Kontrollera även den kontinuerliga strömstyrkan. En 600W motor vid 220V drar ungefär 2,7A, medan en 1500W motor vid samma spänning drar ungefär 6,8A. Regulatorn måste vara klassad för toppströmmen, inte bara löpströmmen, eftersom inkopplingsströmmen under uppstart kan vara flera gånger märkvärdet.
Steg 2 - Montera och bestäm kabeldragning
Montera styrenheten på en plan metallyta som kan avleda värme. Regulatorns effektsteg producerar värme, och otillräcklig värmesänkning kan förkorta komponenternas livslängd. Dra fasledningarna bort från Hall-sensorns ledningar så mycket som möjligt för att minska elektromagnetiska störningar. Om du måste köra dem i samma rör, använd skärmad kabel och jorda skärmen i styrenhetens ände.
Steg 3 - Anslut fasledningarna
Anslut de trefasiga ledarna till styrenhetens U-, V- och W-utgångsterminaler. Ordningen på dessa anslutningar bestämmer riktningen för det roterande magnetfältet. Om du har en motor som är känd för att snurra medurs, anslut motorfas A till styrenhet U, fas B till V och fas C till W. Om du är osäker är detta den första konfigurationen att prova. Lämna Hall-kontakten urkopplad för tillfället och använd en strömbegränsad försörjning för att testa motorn senare.
Steg 4 - Anslut Hall Connector
Identifiera Hall-kontakten på styrenheten. De flesta kontroller använder en 5-stifts eller 6-stifts kontakt. Anslut Hall-försörjningen, jord och tre Hall-signalledningar enligt pinout. Halleffekten måste matcha sensorspänningen. Om regulatorn levererar 5V och motorn använder 12V Hall-sensorer, behöver du en lämplig spänningsregulator eller en annan regulator. Felaktig Hall-matningsspänning kan permanent skada sensorerna.
Steg 5 - Anslut ström och kontroll
Anslut DC-strömkablarna från matningen till styrenhetens strömingång. Använd en säkring eller strömbrytare som är lämplig för motorns maximala ström. Säkringen bör vara dimensionerad för att tillåta normal löpström men löser ut under en låst rotor eller kortslutning. Anslut gasreglaget eller hastighetskontrollsignalen till regulatorns kommandoingång. För ett enkelt test kan du använda en 10k potentiometer för att variera hastighetskommandot. Anslut även aktiverings- eller riktningssignalen om motorn måste gå i en specifik riktning.
Steg 6 - Första starttestet
Innan du sätter på full effekt, använd en lågspänningsbänkskälla som har strömbegränsning, eller använd ett strömavkännande instrument på DC-bussen. Ställ in strömgränsen till 20 % av motorns märkström. Lägg på kraft och öka långsamt hastighetskommandot. Lyssna efter gnäll, vibrationer eller ojämn rotation. Om motorn inte startar är den mest troliga orsaken en Hall-fasfel. Stäng av strömmen omedelbart och byt två valfria Hall-signalledningar, eller byt tvåfaskablar och försök igen.
Fasordning, Hallfasning och riktning
Förhållandet mellan fasordningen och Hall-sensorsekvensen är det enskilt viktigaste konceptet vid anslutning av en BLDC-motor. Styrenheten behöver veta exakt vilket rotorläge som motsvarar vilket fasaktiveringsmönster. När du byter tvåfaskablar men inte ändrar Hall-trådarna, roterar kommuteringssekvensen effektivt 120 grader i fel riktning. Motorn kan gå, men den blir mindre effektiv, den brummar och den kan stanna under belastning.
Hur fasordning påverkar motorrotation
Om du har en motor vars önskade rotation är medurs förväntar regulatorn vanligtvis fasföljden U-V-W eller U-W-V. Byte av tvåfaskablar ändrar riktningen på det roterande fältet. För en luftkylare eller fläktapplikation kanske du vill ha en specifik luftflödesriktning. Många industrimotorer har en liten pil på huset som indikerar avsedd rotation. Om du behöver vända designriktningen kan du göra det säkert genom att byta valfri tvåfasledning och även byta två Hall-signalledningar. I vissa styrenheter kan du helt enkelt ändra en mjukvaruparameter eller en riktningsomkopplare, vilket gör det fysiska trådbytet onödigt.
Matcha hallsensorer till fassekvensen
Styrenheten har en specifik kommuteringstabell som mappar kombinationer av Hall-tillstånd till fasomkopplingstillstånd. Om Hall-sensortrådarna inte är anslutna i den ordning som tabellen förväntar sig, kommer kopplingslogiken att vara ogiltig. Till exempel, om regulatorn förväntar sig att Hall A ska vara 120 grader före Hall B, men du har anslutit sensorerna i en annan ordning, kan regulatorn försöka aktivera alla tre faserna samtidigt. Detta kan orsaka mycket högt strömdrag och termisk stress. Ett enkelt sätt att testa Hall-ordningen utan att köra motorn är att använda en multimeter och rotera axeln för hand. Du bör se en upprepad sekvens av digitala tillstånd på varje Hall-utgång, med en fasförskjutning på 120 grader. Om sekvensen inte är ordnad, byt ut Hall-signalkablarna.
Säkert vända riktningen
Om motorn går i fel riktning utan belastning kan du stoppa den och utföra ett systematiskt byte. För ett typiskt 120-graders Hall-sensorarrangemang är den säkra vändningsmetoden att byta valfri tvåfasledning och även byta ut två valfria Hall-signaltrådar. Detta håller den elektriska vinkeln mellan rotorn och statorn i linje. Om du bara byter fasledningar kommer styrenheten fortfarande att läsa den ursprungliga Hall-sekvensen, och motorn kommer inte att backa rent; det kommer sannolikt att jaga eller stanna. Om du bara byter Hall-kablarna kommer styrenheten att försöka kommutera baserat på fel rotorposition, vilket leder till överström. Utför alltid båda bytena samtidigt och testa utan belastning med strömgränsen aktiverad.
Elektriska klassificeringar och skydd
De elektriska parametrarna som betyder mest under en anslutning är DC-bussspänningen, fasströmmen, startströmmen och den högsta tillåtna drifttemperaturen. Om du överskrider något av dessa riskerar du att skada styrenheten, motorn eller båda. Här är nyckelgränserna att respektera.
| Parameter | Lägsta säkert värde | Typiskt driftvärde | Maximal säker gräns |
|---|---|---|---|
| DC-bussspänning | 200V | 220V ±10 % | 240V under korta perioder |
| Kontinuerlig ström | 1,0A | 2,0-3,5A för 600W | Motorns märkström |
| Toppström | 2,0A | 4-8A under uppstart | 10A i 1 sekund |
| Skyddssäkring | 2A | 5A långsamt slag | 8A långsamt slag |
| Hallförsörjning voltage | 4,5V | 5,0V | 5,5V kontinuerlig |
| Termisk gräns | 40°C omgivningstemperatur | 60-80°C ram | 90°C vid lindning |
För en 220V extern BLDC-luftkylningsmotor med 600W effekt, bör styrenhetsbussspänningen vara minst 220V, och strömförbrukningen är tillräckligt blyg för att en typisk industriell fläktkontroller kan hantera det. Motorn är konstruerad för kontinuerlig drift i evaporativa luftkylare, där fläktbelastningen är ganska jämn. Styrenheten bör ha en strömgräns inställd något över motorns märkström så att ett blockerat fläktblad startar skyddskretsen istället för att belasta lindningarna.
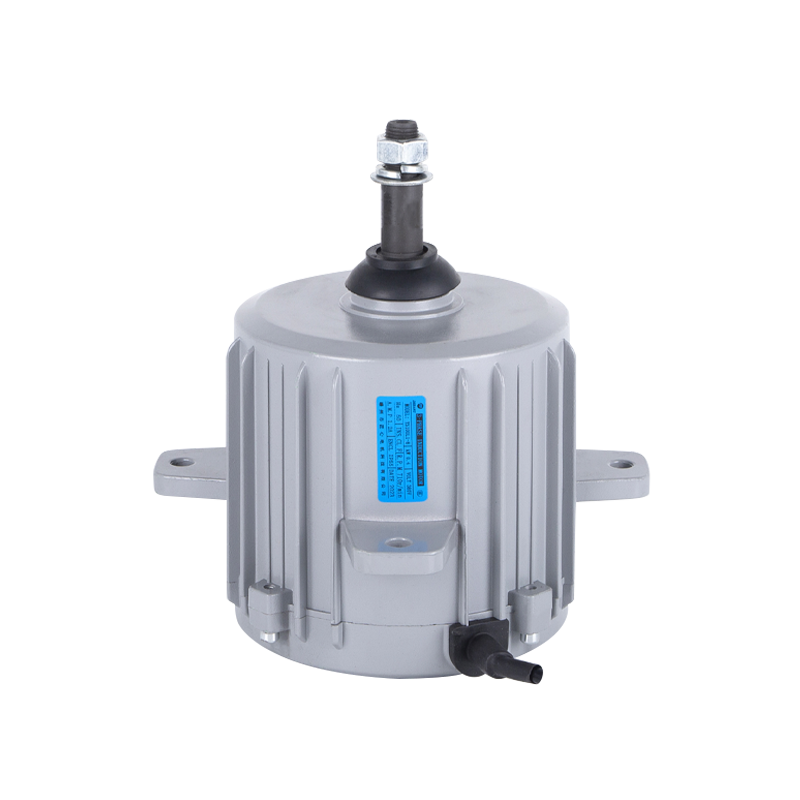
 220V 600W Extern Rotor BLDC Air Cooler Motor Denna 600W borstlösa motor är byggd för konstant fläktdrift i evaporativa kylare. Dess direkta 220V-drift förenklar den elektriska installationen, men korrekt strömbegränsning av styrenheten och uppmärksam kabeldragning är avgörande i en industriell kapsling. Visa produkt →
Installation, skärmning och värmehantering
Hur du installerar styrenheten och drar kablarna är lika viktigt som den elektriska anslutningen. En dåligt monterad styrenhet kan överhettas och en lång oskärmad faskabel kan orsaka EMI som förstör Hall-signalen. I en industrikapsling finns det vanligtvis mer än en motordrift, så planera layouten för att hålla känsliga signalledningar borta från högströmsledare.
Montera styrenheten på en kylfläns
Regulatorns MOSFETs och drivsteg producerar värme som måste överföras till monteringsytan. Kontrollenhetens metallplatta är ofta själva kylflänsen. Använd en termisk silikonkudde eller termiskt fett mellan styrenheten och monteringsplattan och fäst den med lämpliga skruvar. Montera inte styrenheten inuti en förseglad plastlåda utan ventilation, eftersom värmen kommer att byggas upp och orsaka termisk nedstängning eller avstängning.
Skärmning och kabeldragning
I en typisk industriell miljö bär motorfasledningarna högfrekventa PWM-strömmar. De snabba växlingskanterna genererar common-mode-brus. Om de långa fasledningarna löper parallellt med Hall-sensortrådarna kan bruset kopplas in i sensorledningarna och orsaka falska kommuteringssignaler. Den enklaste lösningen är att dra fasledningarna i en separat ledning eller använda en flätad skärm för faskabeln. Du kan också lägga till en ferritkärna på Hall-kabeln för att dämpa högfrekvent brus. Håll hallkabeln så kort som möjligt, helst under 1 meter, för att undvika spänningsfall och störningar.
Jordning och strömavkastning
Anslut styrenhetens jord och motorjorden till en gemensam jordpunkt. Undvik att skapa en jordslinga där signaljorden och strömjorden är anslutna vid flera punkter. Om regulatorn matas från en likriktad växelströmskälla måste den negativa bussen vara gemensam för DC-länken. Lösa jordanslutningar kan utlösa överspänningsspikar och förstöra Hall-sensorerna eller styrkortet.
Termisk hänsyn till motorn
Det som fungerar för en effektnivå kanske inte fungerar för en annan. En 850W extern BLDC-luftkylare kräver en mer skrymmande kylfläns och en mer robust styrenhet än en 600W-enhet. Regulatorns MOSFET:er måste hantera större kopplingsförluster, och motorns ram kommer att bli varmare vid den effektnivån. Kontrollera alltid systemets totala energibudget och omgivningstemperaturen för applikationen. En evaporativ luftkylare monterad i ett varmt lager kan behöva en kapsling som håller regulatorn under 50°C.
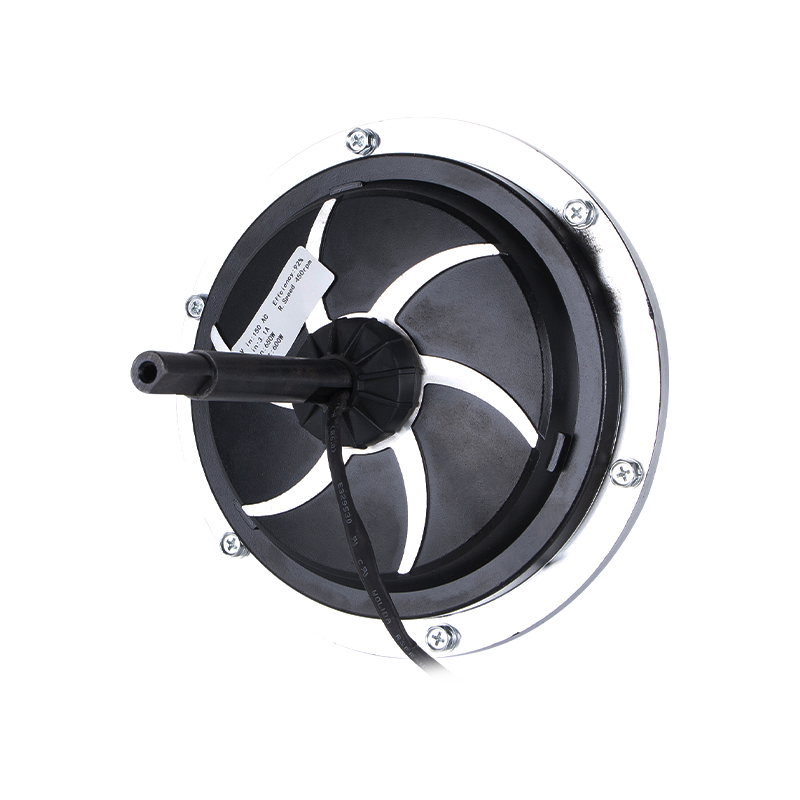 220V 850W BLDC-motor för högeffektsluftkylare Med en effekt på 850W kräver denna externa rotormotor en robust styrenhet och tillräcklig värmeavledning. När du testar, använd strömbegränsade försörjningar och observera faserna noggrant för att undvika plötsliga ryck eller ledningsfel. Visa produkt →
Säker testning och felsökning
Efter att du har gjort alla anslutningar är testfasen där du hittar eventuella ledningsfel. Använd en strömbegränsad strömförsörjning när det är möjligt och observera motorns beteende genom en varvräknare eller strömmätare. Testa aldrig en BLDC-motor genom att hålla den med fingrarna medan styrenheten sekvenserar faserna felaktigt. Motorn kan rycka kraftigt och de roterande delarna kan fånga en lös hylsa eller kabel.
Första startstegen
Ställ in hastighetskommandot till dess lägsta värde, eller koppla ur gasreglaget och använd en extern 1V-referens. Sätt på ström med en långsamt ökande DC-bussspänning, eller använd en variac på AC-sidan om styrenheten har en inbyggd likriktare. Se upp för överström på amperemetern. Tomströmmen för en BLDC-motor bör vara en liten del av dess märkström. Om du ser strömmen klättra utan någon rotation, stäng av strömmen omedelbart. Detta innebär vanligtvis en kortsluten fasledning eller ett Hall-fasfel.
Mätning av tillbaka EMF
Med motorn frånkopplad från styrenheten kan du mäta den bakre EMF-vågformen på varje fas genom att snurra axeln med en borr. De tre faserna ska producera en symmetrisk sinusformad vågform, med 120 graders fasförskjutning mellan varje fas. Om vågformen saknas på en fas finns det en öppen lindning eller en frånkopplad tråd. Detta bakre EMF-test är användbart innan du någonsin applicerar styrenhetsström, och det kräver ingen styrenhet alls.
Vanlig felsökningstabell
| Symptom | Trolig orsak | Korrigerande åtgärd |
|---|---|---|
| Ingen rörelse, hög strömförbrukning | Hallsignalkablar bytte | Byt två Hall-ledningar eller beställ om sensoranslutningen |
| Motorn går men vibrerar vid låg hastighet | Hallförsörjning voltage out of range | Kontrollera och korrigera sensorns matningsspänning |
| Motorn går åt fel håll | Fasordningen omvänd eller riktningsstiftet felaktigt inställt | Byt ut valfria tvåfaskablar och byt ut två valfria Hall-trådar |
| Motorn startar med ett högt tjut och lugnar sig sedan | Fassekvensen matchade inte styrkommuteringstabellen | Validera fasordningen mot motordatabladet |
| Motorn överhettas utan belastning | Hållström på grund av fel kommutering eller för låg bussspänning | Korrigera bussspänningen och bekräfta kommuteringssekvensen |
| Intermittent stopp vid belastning | Strömbegränsningen är för låg inställd | Öka regulatorns strömgräns eller använd en regulator med högre ström |
Anslutning av BLDC-motorer i industriella luftkylningsapplikationer
Anslutningsprinciperna du hittills följt gäller för nästan alla BLDC-motorer, men de praktiska detaljerna ändras när motorn sitter inuti en förångningsluftkylare eller en stor industrifläkt. Dessa motorer är ofta externa rotor BLDC-maskiner, vilket innebär att rotorn är det yttre skalet och fläktbladen är monterade direkt på det skalet. Denna design gör motorn kompakt och väl lämpad för luftrörelser, där pumphjulet har ett högt tröghetsmoment och behöver jämn, kontrollerad acceleration.
När du ansluter en extern BLDC-luftkylningsmotor måste du också bekräfta att motorns elektriska och mekaniska gränssnitt matchar styrenheten. Till exempel används en 220V extern BLDC-luftkylare med en kapacitet på 1500W vanligtvis i stora industriella ventilationsaggregat. Bussspänningen måste vara stabil, Hall-kontakten måste vara klassad för motorns drifttemperatur och regulatorn måste kunna pendla med den högfrekventa PWM som krävs för tyst fläktdrift.
I en industriell luftkonditioneringstillämpning kan motorn gå i timmar med konstant hastighet, och luftflödesvägen kan ändras med filter, jalusier och omgivningsförhållanden. Styrenhetens strömgräns måste därför ställas in för att motorn ska kunna leverera vridmoment när fläktbladen är belastade, utan att skapa ett tillstånd som överhettar lindningen. Du kan läsa mer om arbetsprinciperna för dessa motorer i vår guide till externa BLDC luftkylare motorer .
För den stora delen av sådana fläktsystem är en 1500W-motor ofta ihopkopplad med en 220V-styrenhet som kan leverera minst 8A kontinuerligt. Denna kombination är vanlig i evaporativa kylare för fabriker och lager, där kylbelastningen är hög. Monteringsplatta och kabelgenomföringar bör väljas noggrant eftersom motorns mekaniska vibrationer kommer att överföras till regulatorn om regulatorn monteras direkt på motorhöljet. Använd ett dämpat fäste eller en separat kapsling.
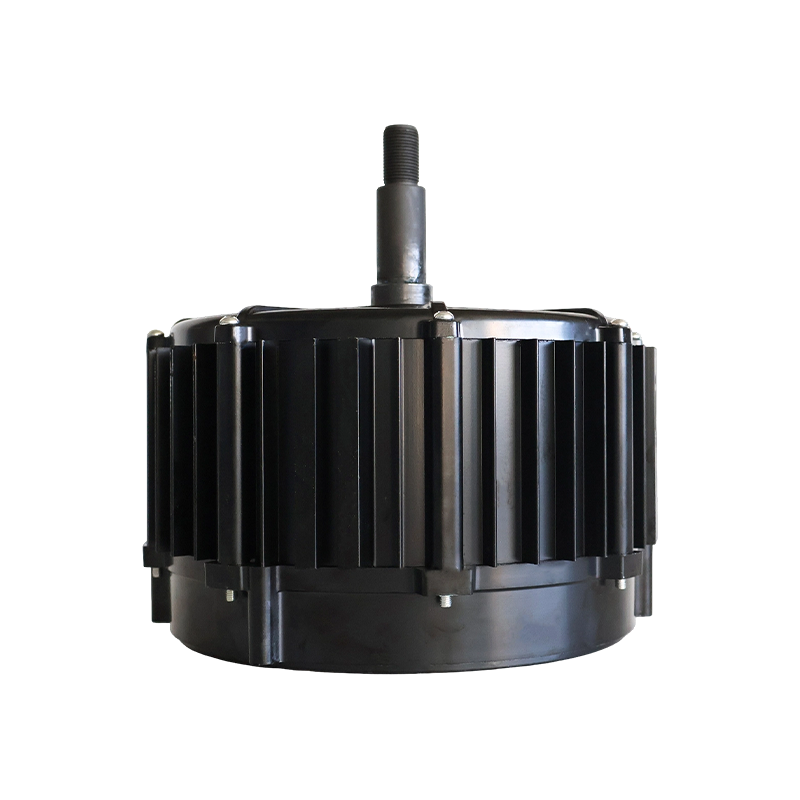
 220V 1500W extern rotor BLDC-motor för kraftig kylning Denna 1500W motor är designad för stora industriella evaporativa kylare, vanligtvis ihopkopplade med en styrenhet som ger minst 8A. För att förhindra vibrationsproblem, montera den på en dämpad bas eller i en separat hölje. Visa produkt →
Om du designar ett kylutrustningspaket kan du också granska det information om industriell luftkonditionering för att se hur denna produktlinje passar in i ett komplett system. Det viktigaste är att den elektriska anslutningen bara är hälften av installationen; den mekaniska och termiska förpackningen måste anpassas till applikationen.
Vanliga misstag att undvika
Även erfarna tekniker kan göra enkla misstag när de ansluter en BLDC-motor och styrenhet. Följande lista täcker de vanligaste felen som leder till styrenhetsfel, motorskador eller osäker drift.
- Lägg på spänning innan du kontrollerar fasledningsanslutningen. Om fasledningarna är lösa kommer styrenheten att se en öppen fas och kan omedelbart begränsa strömmen eller spränga säkringen. Kontrollera alltid den mekaniska tätheten först.
- Förutsatt att Hall-sensorer är likadana. Vissa kontroller ger 5V, andra 12V. Överspänning på en 5V Hall-sensor orsakar permanent skada. Kontrollera sensorspecifikationen.
- Ignorerar regulatorns strömgräns. En upptagen verkstad kan ha en styrenhet som är klassad för en annan motor. Utan att ställa in strömgränsen korrekt kan motorn gå med överbelastningsström och överhetta lindningarna.
- Anslutning av fas och hallordning utan testning vid reducerad spänning. Det allra första testet bör vara vid en låg bussspänning eller en låg PWM-driftcykel. Detta fångar upp misstag innan styrenheten levererar full effekt.
- Använder otillräcklig trådmätare för fasledarna. En 1500W motor vid 220V drar över 6A, så fasledarna måste vara minst 18 AWG, och DC-ingångsledningarna bör vara ännu större. Tunna ledningar orsakar spänningsfall och genererar värme vid terminalerna.
- Lämnar oanvända Hall-trådar flytande. Om en styrenhet har en oanvänd Hall-kanal kan den ta upp brus och orsaka slumpmässiga fel. Avsluta oanvända Hall-ingångar med ett motstånd som matchar givarutgången.
- Glömde att ställa in riktningsstiftet. Många kontroller har en låghastighetsingång som bestämmer standardriktningen. Om du fysiskt har kopplat motorn för att rotera medurs, om du ställer in en riktningsstift moturs, klipper du bara fasen, inte vänder den. Planera trådordningen och mjukvaruriktningen tillsammans.
- Testning utan dragavlastning. Vibration bryter så småningom krimpade anslutningar. Använd dragavlastning på motorkabeln och styrenhetens kontakt för att undvika intermittenta fel senare i drift.
Anslutningen av en BLDC-motor till en styrenhet är en systematisk process som kräver uppmärksamhet på fasordning, Hall-signaler, spänning, strömskydd och säker testning. Börja med korrekt ledningsidentifiering, verifiera de elektriska märkvärdena, anslut fas- och Hall-kablarna i rätt ordning och kör sedan ett kontrollerat första test. Om något låter ovanligt eller drar för mycket ström, sluta omedelbart och se över fasen och Hall-ledningarna igen. Med rätt inställning kommer en industriell BLDC-motor som en extern rotorluftkylare att ge många år av tyst och effektiv service. Samma process som du använde för en liten 600W fläkt gäller även för ett 1500W system, och felsökningstabellen hjälper dig att lösa de vanligaste problemen.
 Redo att anpassa
Dina motorprodukter?
Vi är professionella motortillverkare som levererar kraftfull, stabil och effektiv kraft kärnor för alla branscher genom precisionshantverk och innovation.
Kontakta oss
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Företagsadress
Upphovsrätt © by Shengzhou Jiangxin Motor Technology Co., Ltd. Alla rättigheter reserverade.
Grossist tillverkare av industriella fläktmotorer