Nr 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang-provinsen, Kina
Nyheter Kategori
Produktkategori
Hur fungerar en Hall-effektsensor på en BLDC-motor? Den kompletta guiden
Tänk på en trefas borstlös likströmsmotor som börjar brumma, drar för mycket ström och vägrar snurra. Lindningarna är intakta, regulatorn drivs och magneterna är helt magnetiserade. Den vanligaste grundorsaken i denna situation är inte en bränd komponent utan en saknad signal: styrenheten vet inte var rotorn är.
En borstlös likströmsmotor har ingen mekanisk kommutator och inga borstar. Styrenheten måste därför informeras om rotorns position innan den kan aktivera rätt statorlindningar i rätt ögonblick. I de flesta BLDC-motorer av fläkttyp är den komponent som tillhandahåller denna positionsinformation Hall-effektsensorn.
Slutsatsen i ett stycke är enkel. En Hall-effektsensor detekterar magnetfältet hos rotorns permanentmagneter och omvandlar det fältet till en digital elektrisk signal. Tre sådana sensorer, placerade 120 elektriska grader från varandra runt statorn, producerar sex binära utgångskombinationer som unikt beskriver rotorsektorn inom varje elektrisk cykel. Motorstyrenheten avkodar dessa sex tillstånd och pendlar faslindningarna i rätt sekvens. När Hall-sensorerna, deras ledningar, pull-up-kretsarna och styrenhetens kommuteringslogik alla fungerar tillsammans, snurrar motorn mjukt från stillastående till full hastighet. När någon del av den kedjan misslyckas är symptomen exakt det brum, överström och vibration som beskrivs i inledningsscenariot.
Den här guiden förklarar, steg för steg, hur Hall-effektsensorer fungerar på en BLDC-motor. Vi täcker den underliggande fysiska effekten, hur tre sensorer genererar en sexstegs kommuteringssekvens, Hall IC-egenskaper av låstyp, sensorplacering, kabeldragning, signalintegritet, jämförelse med sensorlös styrning och praktisk felsökning. Vi tittar också på varför Hall-sensor BLDC-konstruktion är viktig för applikationer med fläktar, evaporativ luftkylare och EC-motorer.
Hall-effekten: vad som faktiskt händer i sensorn
En Hall-effektsensor är en halvledarenhet som producerar en utspänning som är proportionell mot den magnetiska flödestätheten som passerar genom den. Fysiken bakom det går tillbaka till Edwin Hall 1879. Hall upptäckte att när en ledare som bär en ström placeras i ett magnetfält i rät vinkel mot strömriktningen, avleds laddningsbärarna av Lorentz-kraften. Elektroner, eller hål i en halvledare, rör sig till ena sidan av ledaren, så att en mätbar tvärspänning uppstår mellan de två sidokanterna. Denna spänning är Hall-spänningen.
Hallspänningen är proportionell mot produkten av strömmen och magnetfältets styrka, och omvänt proportionell mot ledarens tjocklek och laddningsbärarens täthet. I rena ledare som koppar är bärardensiteten så hög att Hall-spänningen är minimal. Det är därför praktiska Hall-sensorer är gjorda av halvledarmaterial med en mycket lägre bärartäthet, arrangerade i en tunn platta som kallas en Hall-platta, integrerad med en förspänningsströmkälla, en differentialförstärkare, en komparator och ett slutsteg i ett enda IC-paket.
För kommutering av BLDC-motorer behöver vi inte mäta den absoluta flödestätheten med hög upplösning. Vi behöver bara ett binärt svar på en fråga: är en nordpol eller en sydpol på rotorn vänd mot sensorn i detta ögonblick. Därför är utsignalen från en Hall-sensor av kommuteringsgrad digital. Komparatorn inuti IC:n jämför den förstärkta Hall-spänningen med en referenströskel. När rotorns nordpol bringar flödestätheten över operationspunkten (BOP), växlar utgången till ett tillstånd. När sydpolen senare trycker flödestätheten under utlösningspunkten (BRP), växlar utgången tillbaka. Skillnaden mellan BOP och BRP kallas hysteres, och den säkerställer en ren, pratfri digital övergång när magnetfältet vänder.
Varför en BLDC-motor behöver rotorpositionsåterkoppling
En borstlös DC-motor är en synkron permanentmagnetmotor. Dess stator bär trefaslindningar, vanligtvis anslutna i stjärna eller delta, och dess rotor är försedd med alternerande nord- och syd-permanentmagneter. Till skillnad från en borstad likströmsmotor, där kommutatorn mekaniskt växlar ankarströmmen enligt rotorns position, har BLDC-motorn inga mekaniska omkopplingsanordningar. Fasströmmarna måste växlas elektroniskt av en växelriktare, och kopplingsögonblicken måste matcha rotorns vinkelläge. För den fullständiga behandlingen av motorarkitekturen kan du hänvisa till vår artikel om den borstlösa DC-motorns arbetsprincip.
I en standard trefas BLDC-frekvensomriktare leder endast två faser åt gången. Den tredje fasen är inaktiv. Växelriktarens sex strömbrytare producerar sex möjliga ledningstillstånd, som skapar ett roterande statorfält. Vridmoment produceras eftersom statorfältet attraherar och stöter bort permanentmagnetrotorn och försöker dra rotorfältet i linje. Maximalt vridmoment erhålls när statorfältet är cirka 90 elektriska grader före rotorfältet. För att bibehålla det 90-gradersförhållandet när rotorn svänger, måste styrenheten byta från ett ledningstillstånd till nästa var 60:e elektriska grader. Om bytet är tidigt, sjunker vridmomentet; om det är sent sjunker vridmomentet; om fel par väljs bromsar motorn in istället för att accelerera. Den viktiga delen är att regulatorn inte kan veta vilket par den ska välja om den inte känner till rotorns position. Positionsåterkoppling är därför inte en valfri förfining. Det är ett funktionskrav.
Det finns flera sätt att få rotorposition i en BLDC-motor. Kodare och resolvers ger hög upplösning, men de är dyra och mekaniskt komplexa. Sensorlösa metoder härleder position från back-EMF, men de misslyckas vid stillastående och låg hastighet. För en kostnadskänslig fläktmotor som går från några hundra till några tusen varv per minut, är tre Hall-effektsensorer branschstandardkompromissen. De är billiga, robusta och ger absolut rotorposition även när axeln inte rör sig.
Tre Hall-sensorer, sex tillstånd, sex kommuteringssteg
Hallsensorer kan användas ensamma eller i flera. I en trefas BLDC-motor är standardkonfigurationen tre sensorer placerade 120 elektriska grader från varandra runt statorn. Sensorerna är fixerade och rotormagneterna passerar förbi dem när rotorn svänger. När varje sensor utsätts för en nordpol går dess digitala utgång till logisk hög; när en sydpol passerar går utgången till logiskt låg. Eftersom de tre sensorerna är fysiskt åtskilda med 120 elektriska grader, ändras aldrig deras utsignaler i samma ögonblick. Vid varje givet ögonblick är kombinationen av de tre utgångarna ett av sex giltiga tillstånd. Varje tillstånd motsvarar en rotorsektor som spänner över 60 elektriska grader.
Styrenheten har en sanningstabell som mappar vart och ett av de sex tillstånden till det par av faser som måste aktiveras i den sektorn. En representativ kartläggning visas nedan.
| Halltillstånd (H1 H2 H3) | Rotorsektorn | Faser aktiverade |
|---|---|---|
| 101 | 0 till 60 grader | A/B- |
| 100 | 60 till 120 grader | A/C- |
| 110 | 120 till 180 grader | B/C- |
| 010 | 180 till 240 grader | B/A- |
| 011 | 240 till 300 grader | C/A- |
| 001 | 300 till 360 grader | C/B- |
Läser man över tabellen är sekvensen av tillstånd för en komplett elektrisk cykel 101, 100, 110, 010, 011, 001. Den exakta ordningen kan vara omvänd om motorn snurrar åt andra hållet, och tilldelningen av tillstånd till sektorer ändras om fasledningar byts om; principen förblir identisk.
Två punkter är värda att betona eftersom de förklarar ett antal verkliga designbeslut. Först, varje gång Hall-kombinationen ändras, kan styrenheten omedelbart växla till nästa ledningstillstånd. Hallövergången i sig kan användas som kommuteringshändelse. Det är därför kommuteringen ofta beskrivs som Hall-synkroniserad. För det andra, eftersom Hall-signalerna uppdateras endast en gång per 60 elektriska grader, är upplösningen grov jämfört med en kodare. För en motor med flera polpar blir det fysiska avståndet mellan sensorerna motsvarande mindre; vi kommer att återkomma till den mekaniska begränsningen i ett särskilt avsnitt senare.
Inom varje 60-graderssektor regleras strömmen i de ledande lindningarna typiskt av pulsbreddsmodulering (PWM) av DC-bussspänningen. Hall-sensorerna reglerar inte ström; de bestämmer bara vilket par av faser som tar emot PWM. Hastigheten justeras genom att ändra PWM-driftcykeln, medan kommuteringsstegningen förblir låst till Hall-tillstånden. Denna kombination av sex-stegs kommutering plus PWM är grunden för praktiskt taget alla sensorade BLDC-fläkt- och luftkylare.
Hall-IC:er av låstyp: komponenten som betyder något
I en BLDC-kommuteringsapplikation arbetar Hall-sensorn i låst läge; det brukar kallas en bipolär spärr snarare än en unipolär switch. En unipolär omkopplare slås på när ett fält med en polaritet överskrider tröskeln och stängs av när fältet faller tillbaka under det tröskelvärdet. Det beteendet är bra för att upptäcka närvaron av en magnet, men inte för kommutering. En kommuteringssensor måste komma ihåg sitt tillstånd och hålla den tills den motsatta polen anländer. En Hall IC av låstyp gör exakt detta: den låser logiken högt när den ser en nordpol ovanför BOP och släpper inte förrän den ser en sydpol under BRP. Utgången förblir sedan hög över ungefär 180 elektriska grader och låg över ungefär 180 elektriska grader, vilket ger den jämnt balanserade fyrkantvågen som kommuteringslogiken förväntar sig.
De viktigaste databladsparametrarna är inte svåra att tolka. Matningsspänningen för en typisk kommuteringshall IC är 3,3 till 24 V DC, med en öppen drain- eller push-pull-utgång. Öppna dräneringsutgångar kräver ett externt pull-up-motstånd; push-pull-utgångar gör det inte. Växlingströsklarna BOP och BRP anges i Gauss eller millitesla, och hysteresen är skillnaden mellan dem. En typisk spärr kan ha en arbetspunkt på några tiotals Gauss och en frigöringspunkt med motsatt polaritet med några tiotals Gauss; de faktiska siffrorna måste matchas med den flödestäthet som finns tillgänglig på sensorplatsen. Omkopplingsfrekvensen måste vara högre än motorns maximala elektriska frekvens; detta är sällan ett problem för fläktmotorer, men bör kontrolleras för höghastighets- eller högpoler. Omgivningstemperaturområdet måste täcka det värsta tänkbara läget för sensorn inuti motorn, inklusive värmen från lindningarna. För utomhusutrustning som evaporativa luftkylare spelar även sensorenhetens fuktmotstånd betydelse.
En subtil men återkommande designfråga är förhållandet mellan Hall-sensorns placering och magnetflödet i en slitsad stator. Sensorn ser inte bara rotormagneten; den ser också läckageflöde från de strömsatta statorlindningarna. Om läckagefältet är tillräckligt starkt kan det överskrida BOP- och BRP-trösklarna eller ändra kommuteringstidpunkten. Standardlösningar är att maskera eller fästa sensorn, att placera den bortom statorstapeln, eller att tillfälligt släcka Hall-signalen under omriktarväxling genom att använda en kort avstudsning eller filter i styrenheten. Detta är en typisk detalj som skiljer en hållbar motorkonstruktion från en med intermittenta kommuteringsfel.
Montering, inriktning och begränsning av stolppar
Mekanisk montering av Hall-sensorerna är nästan lika viktig som den elektriska designen. I de flesta små och medelstora BLDC-motorer avsedda för fläktar, luftkylare och evaporativa kylare är de tre Hall IC:erna lödda till ett litet kretskort monterat på motorns icke-drivna ändsköld. Rotorn bär ytterligare magneter som passerar över sensorkortet, eller så är sensorkortet placerat så att huvudrotormagneterna sveper förbi det, beroende på arkitekturen. Sensorns PCB är elektriskt ansluten till styrkortet med en kontakt, som bildar det vanliga femtrådiga gränssnittet: VCC, GND och de tre sensorutgångarna.
Det elektriska avståndet på 120 grader översätts till en mekanisk vinkel som beror på antalet magnetiska polpar. En elektrisk cykel motsvarar ett polpar, så den mekaniska vinkeln mellan intilliggande sensorer är 120 elektriska grader dividerat med antalet polpar. För en tvåpolig motor är de tre sensorerna åtskilda 120 mekaniska grader från varandra. För en fyrpolig motor är de åtskilda 60 mekaniska grader från varandra. För en åttapolig motor med fyra polpar är avståndet 30 mekaniska grader. Konsekvensen är att när polantalet ökar, krymper det tillgängliga utrymmet för sensorpaket, och inriktningstoleransen blir snävare. Detta är en anledning till att många större fläktmotorer håller sig till ett måttligt polantal, och varför motorer med högt polantal ofta är designade sensorlösa eller med sensorerna monterade direkt på huvudkretskortet snarare än på ett separat kort.
Justering är den andra begränsningen. Givarkortet är placerat under monteringen så att kopplingskanten på varje Hall-utgång sker i rätt rotorvinkel i förhållande till statorlindningen för motsvarande fas. Om sensorerna är felinriktade med flera elektriska grader i endera riktningen, kommer kommuteringshändelsen för tidigt eller för sent, vilket orsakar strömspikar, vridmomentrippel, vibrationer och effektivitetsförlust. Om sensorerna är kraftigt felinriktade kan det hända att motorn inte startar alls. Vissa konstruktioner introducerar medvetet en fast vinkel mellan sensorerna och lindningsaxeln för att skapa fasförskjutning för höghastighetsdrift, men förskjutningen är då konsekvent och dokumenterad, inte oavsiktlig.
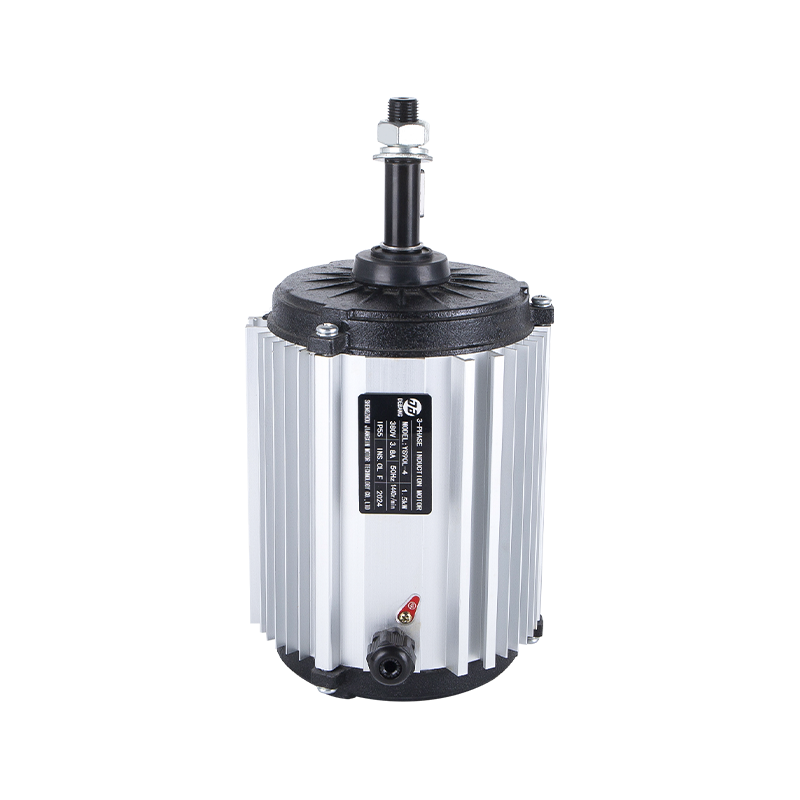
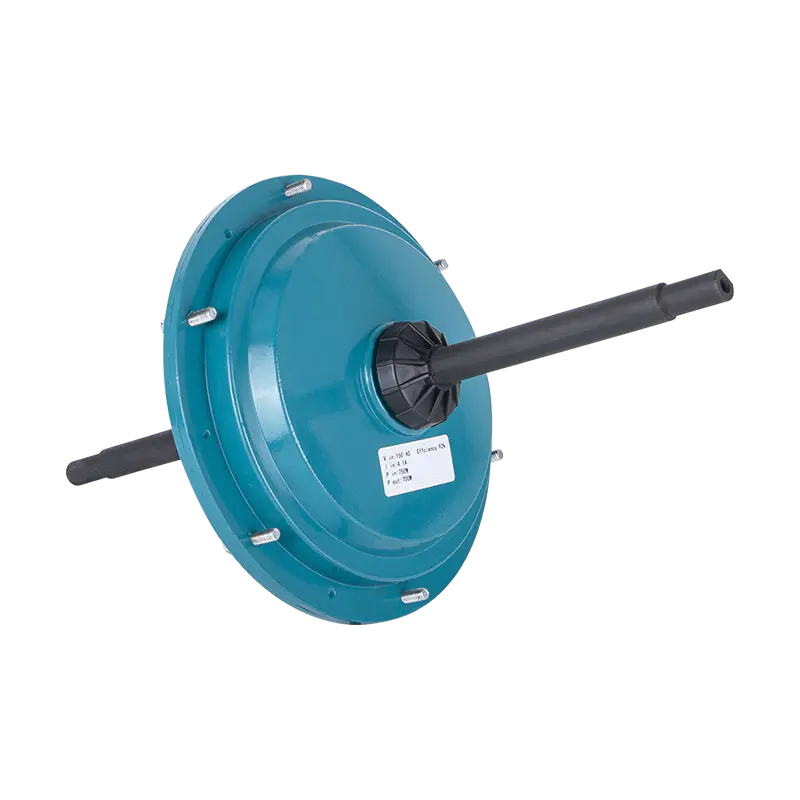
Den externa rotorkonstruktionen som används i flera luftkylare fläktmotorer sätter statorn inuti och rotorkoppen utanför. Den uppenbara fördelen med sensorsystemet är att Hall-kortet är monterat på den fasta statorsidan och magnetringen sitter på insidan av den roterande koppen; luftgapet är förutsägbart och sensorn är skyddad från det externa luftflödet. För ett exempel på denna arkitektur i en storlek som står inför reell luftflödesbelastning, är DC149-220V-600W extern BLDC luftkylningsmotor ett representativt fall.
 DC149 220V 600W Extern Rotor BLDC Luftkylare Motor Denna 600W externa rotormotor är ett representativt exempel på statormonterad Hall-avkänning, och erbjuder förutsägbart luftgap och skyddad sensorplacering för tillförlitlig kommutering vid verklig luftflödesdrift. Visa produkt →
Kabeldragning och signalintegritet: få pulserna till styrenheten
Hall-utgångarna är fyrkantsvågor, men de färdas genom en kabel som löper längs fasledningarna och bär snabbt växlande PWM-strömmar. Utan omsorg kan signalen skadas. De viktigaste praktiska punkterna är:
- Använd pull-up-motstånd på 1k till 10k ohm för hallutgångar med öppen dränering. Värdet styr både signalens stigtid och immuniteten. För lågt motstånd drar onödig ström; för högt motstånd gör kanten långsam och känslig för kapacitans.
- Placera en liten kondensator nära kontrolleringången, vanligtvis 1nF till 100nF, för att ta bort högfrekvent brus samtidigt som kommuteringskanttimingen bevaras.
- Håll Hall-signalkablarna tvinnade eller skärmade och separera dem från fasledare varhelst routingen tillåter.
- Anslut sensorjorden och styrenhetens jord vid en gemensam punkt för att undvika jordförskjutning. Om sensorn matas av en separat spänningsregulator, se till att regulatorns utgång är stabil under PWM-transienter.
- För långa kabeldragningar kan differentialledningsdrivenheter eller transistorbuffertar sättas in, men för motorer med upp till några meter kabel räcker det vanligtvis med en filtrerad öppen-drain-signal.
Kommuteringslogiken i styrenheten triggar vanligtvis på övergångskanten, inte på nivån. Allt brus som skapar en extra övergång på en Hall-linje kommer att orsaka en för tidig kommutering, vilket är anledningen till att destuds och kantdetektering är en del av den fasta programvaran på produktionsstyrenheter. Vissa växelriktare tömmer Hall-ingångarna i några mikrosekunder under fasväxling, eftersom den snabba spänningsförändringen av kopplingsnoden kapacitivt kopplas in i sensortrådarna.
En ytterligare skyddsåtgärd inuti motorn är ett seriemotstånd i varje Hall-linje nära kontakten; i kombination med kondensatorn på controllersidan bildar detta ett lågpassfilter. Om du köper motorn ensam, se till att motoranslutningsstiften bär etiketter för VCC, GND, H1, H2 och H3; en felaktig pinout är det vanligaste felet i fältledningar och kan snabbt skada Hall ICs om matningspolariteten vänds.
Hallsensorer kontra sensorlös kontroll: en praktisk jämförelse
En återkommande teknisk fråga är om sensorlös back-EMF-kontroll kan ersätta Hall-sensorer. I applikationer med hög volym är svaret ibland ja, men inte utan kompromisser. Sensorstyrning med Hall-sensorer har en avgörande fördel: den arbetar på nollhastighet. En sensorlös drivning, däremot, uppskattar rotorpositionen från bak-EMF i den öppna fasen, och back-EMF är proportionell mot hastighet. Vid stillastående och vid mycket låga varv per minut är back-EMF för liten för att mätas, så regulatorn måste applicera inriktningspulser och öppen slinga rampning bara för att få motorn att röra sig. Om lastvridmomentet är högt eller ändras under uppstart, kan rampen med öppen slinga misslyckas, motorn stannar eller orsaka tillfällig omvänd rotation.
För luftkylare, kanalfläktar och andra propellerbelastningar tillämpar själva fläkten ett mycket lågt vridmoment vid stillastående, men den aerodynamiska belastningen ökar med hastigheten i kvadrat. En sensorad motor startar med fullt vridmoment från första Hall-övergången, vilket förenklar regulatorn och garanterar en känd riktning. En sensorlös motor kan fås att starta om firmwaren är väl inställd, men ansträngningen går sedan över till mjukvara snarare än hårdvara.
Kostnad och tillförlitlighet är vanligtvis de främsta anledningarna till att överväga att ta bort sensorer. Hallsensorer lägger till två eller tre ledare till motorkabeln, en kontakt, ett sensorkretskort och monteringstid. På tillförlitlighetssidan kan en sensor eller lödfog misslyckas, medan bak-EMF-avkänning inte har någon ytterligare rörlig eller magnetisk del. Men moderna Hall IC:er är billiga och mycket robusta när de monteras och skyddas på rätt sätt. För fläktmotorer som går kontinuerligt i månader, är sensorfelsfrekvensen låg; det vanligaste felet är mekanisk skada på sensorkabeln eller kontakten under installationen.
| Kriterium | Hallsensorstyrning | Sensorlös (back-EMF) |
|---|---|---|
| Rotorläge vid stillastående | Tillgänglig omgående | Ej mätbar |
| Startbeteende | Deterministisk och repeterbar | Beror på firmware-inriktning och ramp |
| Låghastighetsvridmoment | Fullt vridmoment från första kommutering | Minskas tills bak-EMF blir läsbar |
| Extra komponenter | Tre sensorer plus PCB och kablage | Inga |
| Controllers komplexitet | Enkel sanningstabell | Estimator, filter, starttillståndsmaskin |
| Typisk användning av fläktmotor | Variabel hastighet, tyst drift med låg hastighet | Konstant hastighet, fläktar med fast hastighet |
I slutändan kommer valet ner på driftskuvertet. En motor som måste producera vridmoment vid stillastående, hålla en fläkt vid låg hastighet eller backa på ett tillförlitligt sätt drar nytta av Hall-sensorer. En fläkt med fast hastighet som snurrar från vila utan belastning kan vara sensorlös med en noggrant inställd startrutin. De flesta kommersiella luftkylningsmotorer, EC-fläktmotorer och lågbrusande BLDC-fläktmotorer behåller Hall-sensorerna för att garantera jämn, tyst drift med låg hastighet och förutsägbar start.
Vad du ska kontrollera när du väljer en Hall-sensor BLDC-motor
Om du köper en komplett motor väljer du vanligtvis inte Hall-sensormodellen själv; det gör motortillverkaren. Men du bör veta vad du ska verifiera, eftersom sensorkvaliteten direkt påverkar starttillförlitligheten och livslängden för din utrustning.
Kontrollera först sensorns matningsspänningsintervall mot din styrenhet. En motor med Hall-sensorer som drivs med 5V kan inte köras på en 3,3V-matning om inte sensorerna accepterar 3,3V-drift och pull-ups är anslutna till 3,3V-skenan. Många moderna Hall ICs täcker 3,3 till 24V. För det andra, bekräfta utgångslogiken: öppna dräneringsutgångar behöver ett pull-up-motstånd, och pull-up måste finnas på ditt styrkort. För det tredje, verifiera antalet polpar och sensoravståndet; detta kan inte konfigureras av användaren. För det fjärde, överväg miljöklassificeringen. Om motorn är monterad i den våta luftströmmen i en förångningskylare eller utsätts för kondens, måste sensorns PCB och kontakten skyddas.
För det femte, kontrollera startbeteendet med din faktiska belastning. Ett fläkthjul har ibland en lätt viloförspänning; om Hall-kortet är felinriktat kan motorn ibland starta bakåt eller vibrera vid låg hastighet. Det ärliga testet är på den riktiga monteringen. För det sjätte, fråga hur motorn beter sig om en Hall-signal går förlorad. En bra styrenhetsfirmware upptäcker en saknad Hall-flank, slutar generera PWM och flaggar ett fel istället för att fortsätta med ett felaktigt kommuteringsmönster.
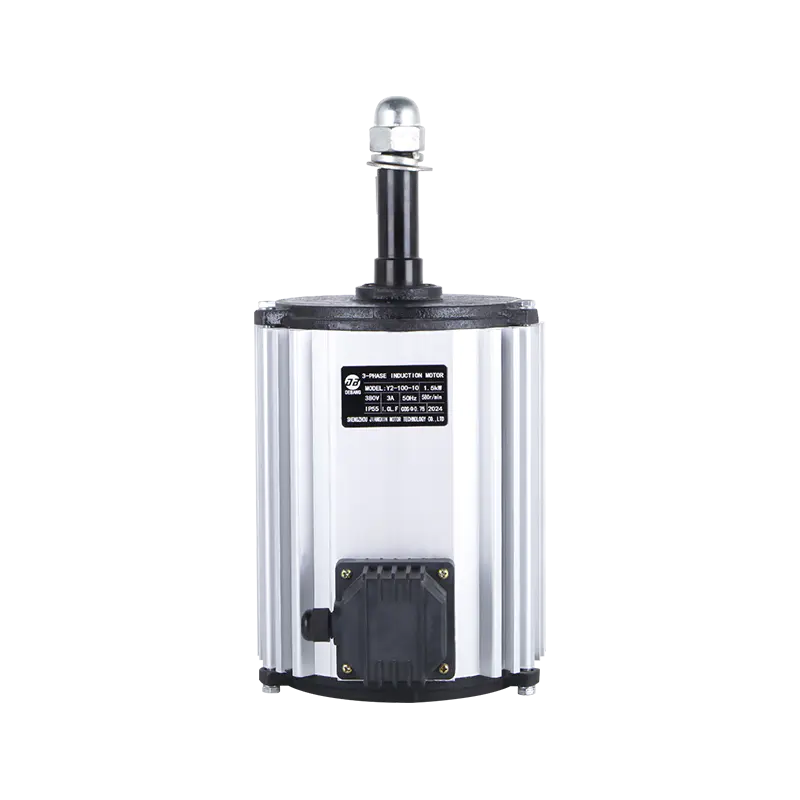
Slutligen, om du dimensionerar en motor för en större kylare, jämför den mekaniska monteringen och axelkonfigurationen. En högeffekt extern rotormotor för stora luftkylare är ett annat fysiskt paket än en kompakt EC-fläktmotor. I den högre effektklassen representerar DC198-220V-1500W extern BLDC luftkylningsmotor 1500W nivån med samma sensoriska arkitektur uppskalad.
 DC198 220V 1500W Extern Rotor BLDC Luftkylare Motor Skalad till 1500W-nivån, delar denna högeffekts externa rotormotor samma sensorarkitektur, vilket gör den till en lämplig jämförelsepunkt när man dimensionerar större kylare med tyngre mekaniska monteringskrav. Visa produkt →
Vanliga Hall-sensorfel och hur man diagnostiserar dem
Humb, överström, ingen start och omvänd start visas upprepade gånger i fältet. Följande lista täcker de klassiska fellägena och var man ska leta först.
- Motorn startar inte och drar hög ström: vanligtvis såg styrenheten aldrig ett giltigt Hall-tillstånd, så den kan inte initiera kommuteringen. Orsaker inkluderar en frånkopplad sensor, en lödbrygga eller en fast utgång.
- Motorn startar, går och stannar sedan när en belastning appliceras: en Hall-utgång faller då och då, så det kommuterade paret blir fel. Orsaker inkluderar en dålig anslutning, en sprucken lödfog eller en intermittent pull-up kontakt.
- Motorn går ungefär i en riktning med överdriven vibration: kommuteringstidpunkten är tidig eller sen eftersom en sensor är förskjuten, eller dess tröskel är för hög för att växla exakt i den avsedda vinkeln.
- Motorn roterar bakåt intermittent: tillståndsordningen eller startlogiken omkastas genom ett ledningsbyte av två Hall-linjer. På vissa kontroller kan detta fixas i firmware; annars är sensorerna i fel fysisk ordning.
- Motorn går med en lägre hastighet än vad som beordrats med hörbar tickande: en enda Hall-utgång saknas eller alltid hög, så styrenheten tvingar bara fram en fyra-tillståndssekvens och kan inte producera hela sex-stegsvridmomentet. Detta är ett enkelt test: läs av de tre utgångarna medan du vrider rotorn för hand; de måste alla växla exakt en gång per stolppar.
En användbar testprocedur är följande. Koppla bort motorn från växelriktaren, strömförsörj Hall-kortet med en bänkmatning vid dess nominella VCC, anslut de tre utgångarna genom pull-ups till logikförsörjningen och rotera rotorn långsamt för hand. På ett oscilloskop bör du se sex distinkta kombinationer runt den elektriska cykeln, med rena kanter och inga dubbla övergångar. På en multimeter kan du bekräfta att varje utgång växlar individuellt, men oscilloskopet avslöjar tidsförhållandet mellan de tre kanalerna, vilket är den del som betyder mest för kommutering.
Jämför också det uppmätta sensoravståndet i mekaniska grader med det förväntade värdet för polantalet: för en fyrpolig design är de tre sensorerna 60 mekaniska grader från varandra, och så vidare. Om en sensor rapporterar logik hög kontinuerligt även när den motsatta magnetpolen är direkt framför den, byt ut den sensorns IC. Om utsignalen följer fältet men de magnetiska tröskelvärdena är marginella, är en magnet med ett starkare remanent flöde den vanliga fixen.
Varför Hall-sensorer är viktiga i luftkylare, fläktar och EC-motorapplikationer
Applikationerna i företagets produktlinje illustrerar den praktiska relevansen. Evaporativa luftkylare är enkla maskiner, men de representerar en krävande motoruppgift: en pumphjulsbelastning med låga hastigheter på natten, högt luftflöde på eftermiddagen, variationer i nätspänningen och en ström av fuktig luft. En sensorad extern rotor BLDC-motor ger det låga vridmomentet och den garanterade startriktningen som applikationen behöver. Den yttre rotorkonstruktionen håller statorn och Hall-kortet skyddade inuti, där kondens och föroreningar inte kan nå elektroniken. Med PWM-styrning synkroniserad med Hall-tillstånden kan motorn vrida pumphjulet med en bråkdel av nominellt varvtal utan överhettning, och den kan snabbt accelerera till maximalt luftflöde när styrsignalen kräver det.
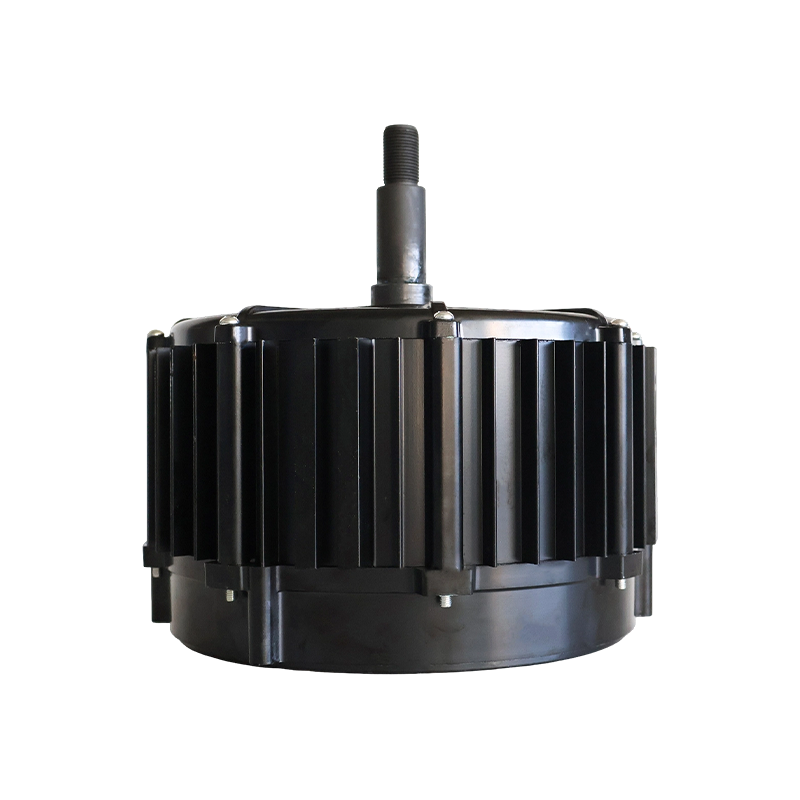
EC fläktmotorer är samma maskinklass; termen EC syftar på elektronisk kommutering som ersätter mekanisk borstning, vilket är precis vad den Hall-sensored BLDC-drivningen implementerar. I EC-fläktmotorer bestämmer Hall-sensorerna rotorsektorn, regulatorn tillämpar PWM och den integrerade enheten reglerar hastighet och luftflöde mot ett börvärde. Fördelen med EC-fläktar jämfört med induktionsfläktar är effektivitet vid dellast. Genom att justera PWM-driftcykeln och bibehålla kommuteringen genom Hall-tillstånden, kan en kompakt EC-fläktmotor leverera förbättrad effektivitet över ett brett driftsområde. För en 350W-klassapplikation på en 220V-matning är ECF35010 EC-fläktmotorn ett representativt exempel på denna arkitektur.
 ECF-350-10 220V 350W EC Fläktmotor Denna 350W EC-fläktmotor exemplifierar kompakt Hall-sensor BLDC-kommutering, vilket ger förbättrad dellasteffektivitet och tyst drift för ventilationssystem i bullerkänsliga miljöer. Visa produkt →
Tyst drift vid låg hastighet är en annan anledning till att sensordesignen är att föredra i ventilationsutrustning. Sensorlösa BLDC-frekvensomriktare måste ofta aktivera faspar under längre tid i enstegsstartfasen innan back-EMF är läsbar, och detta producerar ett hårt skär och ett klickljud. Sensorade motorer kommuterar med rätt vridmomentvinkel från den allra första övergången, så statorkraften är konstant och tyst. Det är därför BLDC-motorkonstruktioner med låg ljudnivå för växthus, fjäderfähus och kylare för bostäder förlitar sig på Hall-sensorer snarare än rena EMF-uppskattare.
Ur en utrustningsbyggares perspektiv är avhämtningen praktisk: en Hall-sensor BLDC-motor förenklar utvecklingen av styrenheten, förbättrar starttillförlitligheten och håller vridmomentet stabilt vid låga hastigheter, till priset av några extra ledningar. För luftkylare och fläktindustrin är detta nästan alltid en acceptabel handel.
Slutsats
Hall-effektsensorn är inget mystiskt tillbehör; det är en liten låsande magnetisk omkopplare som talar om för styrenheten vilken sektor av BLDC-motorns elektriska cykel som är aktiv. Tre sensorer med 120 elektriska graders avstånd genererar sex binära koder; styrenheten mappar varje kod till ett av de sex ledningsstegen; och motorn avancerar från sektor till sektor med korrekt vridmoment. Den fysiska effekten är enkel och den praktiska ingenjörskonsten ligger i anpassning, ledningar, trösklar och filtrering.
När du väljer en motor för en fläkt, evaporativ kylare eller EC-fläkt, behandla inte Hall-sensorerna som en otydlig detalj. Deras kvalitet och arrangemang avgör om motorn startar varje gång, om den går tyst i låg hastighet och hur tillförlitligt styrenheten kan växla. Bekräfta spänning, effektklass, sensorgränssnitt och miljöskydd och testa uppstarten under din faktiska impellerbelastning innan du bestämmer dig för en design.
 Redo att anpassa
Dina motorprodukter?
Vi är professionella motortillverkare som levererar kraftfull, stabil och effektiv kraft kärnor för alla branscher genom precisionshantverk och innovation.
Kontakta oss
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Företagsadress
Upphovsrätt © by Shengzhou Jiangxin Motor Technology Co., Ltd. Alla rättigheter reserverade.
Grossist tillverkare av industriella fläktmotorer