Nr 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang-provinsen, Kina
Nyhetskategori
Produktkategori
Komplett guide för EC-motor: Vad är en EC-motor och vad är skillnaden mellan DC- och EC-fläktmotorer
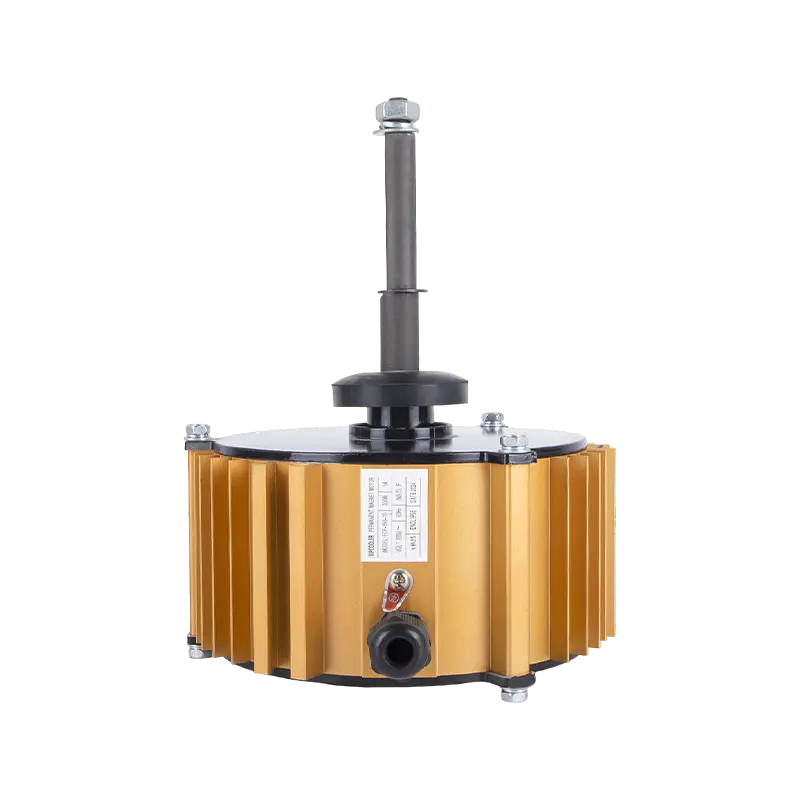
An EC motor (Elektroniskt kommuterad motor) är en borstlös, permanentmagnetmotor som drivs på en likströmsförsörjning internt men accepterar enfas eller trefas växelström från elnätet genom en integrerad inverter- och likriktarkrets inbyggd i motorhuset. Beteckningen "elektroniskt kommuterad" hänvisar till det faktum att omkopplingen av ström genom motorlindningarna styrs av integrerad elektronik snarare än av den fysiska borst-och-kommutatormekanismen som används i traditionella DC-motorer. EC-motorer levererar verkningsgrader av 85 till 95 % , jämfört med 55 till 75 % för vanliga AC induktionsmotorer och 70 till 85 % för konventionella borstade DC-motorer i samma effektområde. Skillnaden mellan DC- och EC-fläktmotorer är att en konventionell DC-motor använder fysiska kolborstar och en mekanisk kommutator för att växla ström genom rotorlindningarna, medan en EC-motor använder elektronisk switching (en integrerad växelriktare) för att kommutera en borstlös permanentmagnetrotor, vilket eliminerar borstslitage helt och möjliggör kontinuerligt högt varvtalsintervall vid varje drift med mycket hög varvtal. Denna guide täcker alla tekniska och praktiska dimensioner av EC-motorer.
Vad är en EC-motor: definition, terminologi och marknadskontext
Vad är en EC motor och varför spelar terminologin någon roll? EC står för Electronically Commutated, en beskrivning av hur strömriktningen i motorlindningarna växlas. I en konventionell borstad DC-motor utförs kommutering (strömomkoppling) mekaniskt av kolborstar som glider på en kommutatorring av koppar. I en EC-motor utförs denna funktion av halvledaromkopplare (typiskt MOSFET eller IGBT) i motorns integrerade drivelektronik. Resultatet är en motor som inte har några borstar, ingen kommutator, inga släpringar och inga mekaniska kopplingselement av något slag i strömvägen, vilket ger den fundamentalt annorlunda tillförlitlighet, effektivitet och kontrollegenskaper jämfört med alla borstbaserade motorer.
EC-motorer är också kända under flera andra namn i branschen, och att förstå dessa synonymer förhindrar förvirring när man läser tekniska specifikationer eller upphandlingsdokument:
- BLDC-motor (borstlös likströmsmotor): Exakt synonymt med EC-motor i ingenjörsbruk. Båda termerna beskriver en permanentmagnetmotor med elektronisk kommutering. BLDC används oftare i Nordamerika och i elektroniktekniska sammanhang.
- EC motor: Termen som föredras av europeiska tillverkare (särskilt EBM-Papst, Ziehl-Abegg och Ebara), särskilt i HVAC-fläkt- och ventilationsapplikationer, där EC-motor nu är de facto industristandardtermen i internationella standarder och produktkataloger.
- Borstlös permanentmagnetmotor (BPML): Används i akademisk litteratur och vissa industriella pump- och kompressorapplikationer. Framhåller den permanentmagnetiska rotorkonstruktionen som den avgörande egenskapen.
- PMSM (Permanent Magnet Synchronous Motor): Används i högpresterande servodrivning och dragkraftsapplikationer. Detta är i praktiken samma motorteknologi som en EC-motor men drivs med sinusformade strömvågformer snarare än trapetsformade, och med en annan styralgoritm (fältorienterad styrning snarare än blockkommutering).
Varför EC-motorer har blivit standardvalet för fläkt- och ventilationsapplikationer
Antagandet av EC-motorer i HVAC-, kyl- och ventilationsindustrin har drivits av en kombination av energilagstiftning, energikostnadstryck och kollapsen i kostnaden för kraftelektroniken som gör EC-motorer möjliga. Tre faktorer förklarar dominansen av EC-motorer i moderna fläkttillämpningar:
- ErP-direktivet och IE effektivitetsklassificeringar: EU:s energirelaterade produktdirektiv (ErP) och IEC 60034 effektivitetsklassificeringssystem (IE1 till IE5) har successivt fastställt miniminivåer för motorverkningsgrad. Standard AC-induktionsmotorer (typiskt IE1 eller IE2) kan inte uppfylla IE4- och IE5-trösklarna som krävs för fläktar och motorer som säljs i EU sedan 2021. EC-motorer uppnår rutinmässigt IE4- och IE5-nivåer, vilket gör dem till den enda hållbara tekniken för många reglerade produktkategorier.
- Fläktlag energibesparingar vid dellast: Fläktens strömförbrukning är proportionell mot kuben av fläkthastighet (fläktkublagen). Att driva en fläkt på 80 % av full hastighet kräver endast 51,2 % fullhastighetseffekt (0,8³ = 0,512). Körning med 60 % hastighet kräver endast 21,6 % av fullfartseffekt. Eftersom de flesta HVAC- och ventilationssystem arbetar med dellast under större delen av sina drifttimmar, ger EC-motorer med variabel hastighet dramatiska energibesparingar jämfört med växelströmsmotorer med fast varvtal med på/av-kontroll eller styrning av inloppsledskovlar.
- Integrerad enhet eliminerar separat VFD: En konventionell AC-induktionsmotor kräver en separat frekvensomriktare (VFD) för att uppnå drift med variabel hastighet. En EC-motor har drivelektroniken integrerad i motorhuset, vilket minskar kostnaden och komplexiteten för installationen, eliminerar behovet av en separat elpanel med VFD-komponenter och förbättrar den övergripande systemets tillförlitlighet genom att minska antalet separata komponenter.
EC Motor Construction: De fyra huvudkomponenterna
En EC-motor består av fyra integrerade delsystem som fungerar tillsammans som ett enda paket:
- Permanent magnetrotor: Det roterande elementet bär en uppsättning högenergipermanentmagneter (typiskt neodymjärnbor, NdFeB, kvalitet N35 till N52) arrangerade för att skapa alternerande nord- och sydpoler runt rotorns omkrets. Magneterna är monterade på eller inbäddade i rotorkärnan och skapar ett starkt konstant magnetfält utan någon elektrisk matning till rotorn. Detta är den grundläggande skillnaden från en induktionsmotor, där rotorfältet skapas av inducerade strömmar och därför i sig är mindre effektivt.
- Stator med kopparlindningar: Det stationära yttre (eller inre, i yttre rotorkonstruktioner) elementet innehåller kopparspolens lindningar fördelade runt den laminerade stålkärnan. Ström flyter genom dessa lindningar i kontrollerade sekvenser för att skapa ett roterande magnetfält som drar permanentmagnetrotorn till rotation.
- Rotorpositionssensor (Halleffektsensorer): Tre Hall-effektsensorer är monterade i statorn med 120 graders intervall runt omkretsen. Varje sensor matar ut en digital hög eller låg signal beroende på om en nord- eller sydpol på rotormagneten passerar den. De tre sensorsignalerna skapar tillsammans ett 6-bitars mönster som ändras var 60:e elektriska rotationsgrad, vilket ger drivelektroniken exakt realtidsinformation om rotorns position för kommuteringstid.
- Integrerad växelriktare (drivelektronik): Ett tryckt kretskort monterat i motorhuset innehåller likriktaren (AC till DC-omvandling), mellanliggande DC-busskondensator, sex halvledaromkopplare som bildar trefasväxelriktarbryggan, grinddrivkretsar, mikrokontroller för kommutering och varvtalskontroll, och in-/utgångsgränssnittselektronik för styrsignaler och kommunikation. Denna integration är det som gör en EC-motor till en fristående, direkt anslutningsbar enhet snarare än en motor som kräver en separat extern drivenhet.
Hur fungerar EC-motorer: Driftsprinciper från strömingång till mekanisk utgång
Förståelse hur fungerar EC-motorer kräver att man följer vägen för elektrisk energi genom motorn från växelströmsingången vid kabelanslutningarna till den mekaniska rotationen av den utgående axeln eller fläkthjulet. Processen innefattar fem distinkta steg som sker kontinuerligt och samtidigt under motordrift.
Steg 1: AC till DC-konvertering (korrigering)
Nätström kommer in i EC-motorn som enfas AC (230V, 50 Hz i Europa; 120V eller 240V, 60 Hz i Nordamerika) eller trefas AC (380 till 480V, 50 eller 60 Hz i industriella applikationer). Det första steget i den integrerade drivelektroniken är en likriktarkrets som omvandlar denna AC-spänning till DC. I de flesta EC-motorer uppnås detta med en helvågsdiodbrygglikriktare:
- För enfas 230V AC-ingång: Helvågsbrygglikriktaren omvandlar sinusformade AC till pulserande DC med en toppspänning på ca. 325V (230V × √2). Den pulserande DC jämnas sedan ut av en stor elektrolytisk kondensator på DC-bussen, vilket ger en relativt stabil DC-bussspänning på ca. 300 till 320V under belastning.
- För trefas 400V AC-ingång: En trefas diodbrygga ger en mycket jämnare DC-bussspänning med endast liten rippel, med en DC-bussspänning på ca. 560V (400V × √2). Den jämnare DC-bussen med trefasingång minskar kapacitansen som krävs i filtersteget och förbättrar drivverkningseffektiviteten.
DC-busskondensatorn har två kritiska funktioner: den jämnar ut den likriktade spänningen för att ge en stabil DC-försörjning till växelriktaren, och den fungerar som en energilagringsbuffert som absorberar de korta strömpulserna som dras av växelriktaren när den växlar ström till motorlindningarna.
Steg 2: Rotorpositionsavkänning
Innan växelriktaren kan koppla om ström till rätt lindning måste styrmikrokontrollern känna till rotorns momentana vinkelposition. Det är här Hall-effektsensorerna spelar sin viktiga roll. Tre Hall-effektsensorer, placerade vid 120-graders mekaniska intervaller (eller 60-gradersintervall i en motor med ett stort antal polpar) runt statorhålet, var och en avger en logisk hög (typiskt 5V) signal när en nordpolsmagnet passerar dem och en logisk låg (0V) signal när en sydpolsmagnet passerar. De tre sensorerna producerar en kontinuerligt föränderlig 3-bitars binär kod när rotorn roterar, med koden som ändras var 60:e elektriska grad. För en motor med en 4-polig par (8-polig) rotor, fullbordar koden en hel 6-stegssekvens för varje 90 grader av mekanisk rotation (360 mekaniska grader ÷ 4 polpar = 90 mekaniska grader per elektriskt varv). Mikrokontrollern läser denna 3-bitars kod med hög hastighet (vanligtvis tusentals gånger per sekund) och använder den för att bestämma vilket lindningspar som ska aktiveras när som helst.
Vissa avancerade EC-motorer använder sensorlös kontroll istället för Hall-effektsensorer. Vid sensorlös kommutering detekterar styralgoritmen den bakåt-EMF (elektromotoriska bakåtkraften) som genereras i den icke-aktiverade lindningen när permanentmagnetrotorn passerar den, och använder denna spänning för att sluta sig till rotorns position. Sensorlösa konstruktioner minskar antalet komponenter och eliminerar Hall-sensorkabeln som en potentiell felpunkt, men de kräver en kort startsekvens vid låg spänning där back-EMF är för liten för att detekteras tillförlitligt.
Steg 3: Elektronisk kommutering av växelriktaren
Växelriktaren är kärnan i det som gör en EC-motor "elektroniskt kommuterad". Den består av sex effekthalvledaromkopplare (vanligtvis MOSFETs för motorer upp till cirka 2 kW och IGBTs för motorer med högre effekt) arrangerade i tre halvbryggpar, ett par för var och en av de tre statorlindningarna (faserna U, V och W). Omkopplarna identifieras som:
- Strömställare på hög sida (Q1, Q3, Q5): Anslut DC-bussens positiva skena till varje motorfasplint när den är påslagen.
- Lågsidiga omkopplare (Q2, Q4, Q6): Anslut varje motorfasterminal till DC-bussens negativa skena (jord) när den är påslagen.
Vid varje givet ögonblick under normal drift leder exakt två av de sex omkopplarna: en högsida och en lågsida, från olika faser. Detta skapar en strömväg från DC-bussens positiva terminal, genom en faslindning, över statorn, genom en annan faslindning och tillbaka till DC-bussens negativa terminal. Det resulterande strömflödet i de två aktiverade lindningarna skapar ett magnetiskt fält i statorgapet som drar permanentmagnetrotorn mot inriktning med fältet. Mikrokontrollern växlar till nästa par av switchar (nästa kommuteringssteg) innan rotorn når perfekt inriktning, vilket säkerställer kontinuerlig rotation i önskad riktning.
För ett standard 3-fas, 6-stegs (trapetsformad) kommuteringsschema, är den fullständiga sekvensen av switchtillstånd för ett helt elektriskt varv:
- Q1 (U hög) och Q4 (V låg): Strömmen flyter U till V
- Q1 (U hög) och Q6 (W låg): Strömmen flyter U till W
- Q3 (V hög) och Q6 (W låg): Strömmen flyter V till W
- Q3 (V hög) och Q2 (U låg): Strömmen flyter V till U
- Q5 (W hög) och Q2 (U låg): Strömmen flyter från W till U
- Q5 (W hög) och Q4 (V låg): Strömmen flyter från W till V
Denna 6-stegssekvens upprepas kontinuerligt, där varje steg upptar exakt 60 elektriska grader av rotorrörelse. Växlingsfrekvensen mellan stegen ökar i direkt proportion till motorhastigheten, så vid högre hastigheter måste mikrokontrollern växla snabbare.
Steg 4: PWM-hastighetskontroll
Kommuteringssekvensen som beskrivs ovan driver motorn med en hastighet som bestäms av DC-bussspänningen och motorns bakåt-EMF-egenskaper. För att styra hastigheten oberoende av matningsspänningen, pulsbreddsmodulering (PWM) överlagras på kommuteringsväxlingen. Istället för att hålla de aktiva omkopplarna kontinuerligt på under varje kommuteringssteg, slås omkopplarna snabbt på och av vid en hög frekvens (vanligtvis 8 till 20 kHz ) med en variabel arbetscykel (förhållandet mellan påslagstid och den totala kopplingsperioden). Den genomsnittliga spänningen som appliceras på lindningen under varje kommuteringssteg är lika med DC-bussspänningen multiplicerad med arbetscykeln:
V_average = V_DC_bus × Duty Cycle
En arbetscykel på 100 % applicerar hela DC-bussspänningen på lindningen, vilket driver motorn med maximal hastighet för den givna lasten. En arbetscykel på 50 % applicerar halva bussspänningen, vilket resulterar i ungefär halva maxhastigheten. En arbetscykel på 10 % tillämpar en tiondel av bussspänningen för den lägsta reglerbara hastigheten. PWM-bärvågsfrekvensen på 8 till 20 kHz ligger långt över det hörbara området för mänsklig hörsel (20 Hz till 20 kHz), så motorn avger minimalt elektriskt brus från omkopplingen, även om den specifika hörbara brusprofilen för motorn och fläkthjulet vid olika hastigheter är ett viktigt urvalskriterium för HVAC och kommersiella kylapplikationer.
Steg 5: Styrning av hastighet och strömåterkoppling
Mikrokontrollern i en EC-motor kör kontinuerligt en styralgoritm med sluten slinga som upprätthåller målhastigheten (eller vridmomentet, i vissa styrlägen) oavsett belastningsändringar. Kontrollslingan fungerar enligt följande:
- Hastighetsmätning: Faktisk motorhastighet mäts genom att räkna frekvensen av kommuteringssteg (härledd från Hall-sensorsignaler) och konvertera till RPM. Denna mätning uppdateras tusentals gånger per sekund.
- Beräkning av hastighetsfel: Skillnaden mellan målhastigheten (börvärdet, mottagen från styrinsignalen) och den uppmätta faktiska hastigheten är hastighetsfelet.
- PWM arbetscykeljustering: Styralgoritmen (typiskt en proportionell-integral eller PI-algoritm) justerar PWM-driftcykeln som svar på hastighetsfelet. Om motorn går långsammare än målet (positivt varvtalsfel), ökas arbetscykeln för att lägga på mer spänning. Om motorn går snabbare än målet (negativt varvtalsfel), reduceras arbetscykeln. Denna återkopplingsslinga svarar vanligtvis på millisekunder och bibehåller hastighetsnoggrannheten ±1 % till ±3 % av börvärdet över ett brett spektrum av belastningsförhållanden.
- Aktuell övervakning för skydd: Fasströmsensorer (vanligtvis shuntmotstånd i brytarbenen på lågsidan) mäter den momentana strömmen som dras av varje lindning. Mikrokontrollern övervakar dessa strömmar för överströmsförhållanden (motorstopp, kortslutning i lindningen eller överbelastat fläkthjul) och stänger av omkopplarna inom mikrosekunder om en skyddströskel överskrids, vilket förhindrar skador på halvledarna eller motorlindningarna.
Vad är skillnaden mellan DC- och EC-fläktmotorer: En komplett teknisk jämförelse
Frågan om vad är skillnaden mellan DC och EC fläktmotorer är den mest praktiskt viktiga jämförelsen för ingenjörer och köpare som väljer fläktmotorer för HVAC-, kyl- och industriell ventilationstillämpningar. Båda motortyperna arbetar från DC vid punkten för faktisk elektromagnetisk omvandling, men de skiljer sig fundamentalt i sin konstruktion, kommuteringsmetod, effektivitetsprofil, styregenskaper och underhållskrav.
Den grundläggande strukturella skillnaden: Rotorkonstruktion
I en konventionell (borstad) DC-motor, rotorn bär lindningarna . Ström från den externa försörjningen strömmar in i rotorspolarna genom kolborstar som trycker mot kommutatorn: en segmenterad kopparringmontering monterad på rotoraxeln. När rotorn vrider sig passerar olika kommutatorsegment under borstarna och kopplar olika spolgrupper till matningen i sekvens. Statorn innehåller permanentmagneter eller fältlindningar som skapar det stationära magnetfältet. Det elektromagnetiska vridmomentet produceras av interaktionen mellan statorfältet och de strömförande rotorledarna.
I en EC-motor byts rotor-stator rollerna. Den rotorn bär permanentmagneter utan lindningar och inga elektriska anslutningar. Den statorn bär lindningarna . Ström flyter genom statorspolarna från den stationära elektroniken via direkta metallanslutningar utan borstar eller glidkontakter. Det elektromagnetiska vridmomentet produceras av interaktionen mellan det roterande rotormagnetfältet och det elektroniskt kopplade statorfältet. Denna grundläggande skillnad i konstruktion är ursprunget till varje prestandafördel hos EC-motorn jämfört med den konventionella DC-motorn.
Kommutering: Mekanisk vs. Elektronisk
Kommuteringsprocessen är där den mest följdriktiga skillnaden mellan DC- och EC-motorer ligger:
- DC-motor (mekanisk kommutering): Kolborstar trycker mot kopparkommutatorsegmenten under fjäderspänning. När rotorn vrider sig glider varje borste från ett segment till nästa, vilket skapar och bryter den elektriska kretsen till på varandra följande rotorspolar. Denna glidkontakt genererar värme (resistiva förluster vid kontaktgränssnittet), skapar elektriska ljusbågar när kontakter går sönder under belastningsström och orsakar progressivt slitage på både borstmaterialet (kol) och kommutatorn (koppar). Borstbyte krävs med intervaller på 1 000 till 5 000 timmar i typiska fläktapplikationer, med mer frekvent byte vid högre strömbelastningar eller i fuktiga miljöer där borstslitaget accelererar.
- EC-motor (elektronisk kommutering): MOSFET- eller IGBT-omkopplare i drivelektroniken slås på och av under mikrokontrollerkommando, och riktar ström genom statorlindningarna i rätt sekvens för kontinuerlig rotation. Det finns ingen glidkontakt, inget mekaniskt slitage i kommuteringsmekanismen, ingen ljusbågsbildning och ingen koldammgenerering. Den förväntade livslängden för de elektroniska kopplingskomponenterna är 30 000 till 100 000 timmar eller mer, begränsat främst av elektrolytkondensatorerna på DC-bussen (som bryts ned gradvis över tiden på grund av elektrolytavdunstning) och av lagerlivslängd snarare än kommuteringsslitage.
Effektivitetsjämförelse: Där EC-motorer visar sin största fördel
Verkningsgrad är den mest övertygande kvantitativa skillnaden mellan DC- och EC-fläktmotorer. Effektivitetsjämförelsen avslöjar varför EC-motorer har ersatt borstade DC-motorer i praktiskt taget alla nya kommersiella HVAC-fläktapplikationer:
| Driftpunkt | Konventionell DC-motorverkningsgrad | EC motorverkningsgrad | Effektivitetsfördel |
|---|---|---|---|
| 100 % hastighet (full last) | 70 till 82 % | 87 till 95 % | 10 till 15 procentenheter |
| 75% hastighet | 65 till 78 % | 85 till 93 % | 15 till 18 procentenheter |
| 50% hastighet | 55 till 70 % | 80 till 90 % | 18 till 25 procentenheter |
| 25% hastighet | 35 till 55 % | 72 till 85 % | 25 till 37 procentenheter |
Effektivitetsfördelen med EC-motorer jämfört med konventionella DC-motorer är störst vid dellastförhållanden, vilket är just där fläktarna tillbringar större delen av sina drifttimmar. En fläkt som går med 50 % hastighet i ett VVS-system med variabel luftvolym eller en kylkondensor vid dellast omgivningsförhållanden kan förbruka 25 till 35 % mindre energi per timme med en EC-motor än med en borstad DC-motor som levererar samma mekaniska effekt. Under ett år med kontinuerlig drift representerar denna skillnad en mycket betydande minskning av elkostnader och koldioxidutsläpp.
Varför konventionella likströmsmotorer är mindre effektiva: förlustanalysen
Förståelse the sources of efficiency loss in a conventional brushed DC motor explains why the EC motor's design eliminates or reduces each loss category:
- Borstens kontaktresistansförluster: Kontaktgränssnittet mellan kol och koppar har ett kontaktmotstånd på typiskt 0,1 till 0,5 ohm per borste , och med två borstar i strömbanan, orsakar detta motstånd ett spänningsfall och effektförlust (I²R) proportionell mot kvadraten på strömmen. Vid full belastningsström på till exempel 5A försvinner ett totalt borstmotstånd på 0,4 ohm 5² × 0,4 = 10 watt som värme vid borstkontakten, vilket motsvarar cirka 5 till 10 % av den totala motorns ineffekt i små motorer. EC-motorer har noll borstkontaktmotstånd.
- Rotorkopparförluster: I en likströmsmotor flyter ström genom rotorlindningarna, som har betydande motstånd på grund av den lilla trådmätare och långa lindningslängd som behövs för att passa inom de roterande massbegränsningarna. Dessa I²R-förluster i rotorn är en primär värmekälla och effektivitetsförlustmekanism. I en EC-motor bär rotorn endast permanentmagneter utan ström och har därför noll I²R-rotorförluster. Alla kopparförluster sker endast i statorn, där värmeavledning till den yttre miljön är mycket effektivare på grund av statorns kontakt med motorhuset.
- Rotorkärnförluster (järnförluster): När rotorn på en likströmsmotor roterar inom det stationära magnetfältet upplever rotorkärnan ett kontinuerligt föränderligt magnetiskt flöde, vilket orsakar virvelströms- och hysteresförluster i rotorlamineringarna. I en EC-motor med en permanentmagnetrotor upplever rotorn ett relativt konstant magnetiskt flöde (flödet av dess egna permanentmagneter) under stationär drift, vilket dramatiskt minskar rotorkärnans förluster jämfört med DC-motorns rotor.
- Friktions- och vindförluster från borstar: Den mekaniska friktionen hos kolborstar som trycker mot kommutatorn under fjäderspänning förbrukar mekanisk kraft direkt och genererar värme vid kontaktgränssnittet. Även om den är individuellt liten (vanligtvis 1 till 3 % av märkeffekten), bidrar denna friktion också till slitage på kommutatorytorna och genereringen av koldamm som kan förorena motorns inre delar och lagersmörjmedel. EC-motorer har ingen friktion i kommuteringsmekanismen.
Jämförelse av hastighetskontroll: Hur DC- och EC-motorer styrs
Hastighetskontroll är den andra stora praktiska skillnaden mellan DC- och EC-fläktmotorer:
- Konventionell DC-motorhastighetskontroll: Borstad DC-motorhastighet styrs genom att variera DC-matningsspänningen som appliceras på motorterminalerna. Metoder inkluderar variabel transformatorutgång (reostat), linjär spänningsregulator (slöseri), PWM-spänningsreglering med hjälp av en extern chopperkrets eller fältförsvagning genom att minska fältströmmen i likströmsmotorer med lindat fält. Alla dessa metoder kräver extern styrhårdvara, lägger till komplexitet till systemet, och i fallet med resistiv eller linjär styrning, slösa bort den reducerade effekten som värme istället för att återföra den till strömförsörjningen. Borstade DC-fläktar med variabel hastighet kräver vanligtvis anpassade styrenheter anpassade till varje specifik motor, vilket minskar utbytbarheten.
- EC motorhastighetskontroll: EC-motorer accepterar standard industristyrsignaler direkt på motorns ingångsterminaler utan någon extern hårdvara för frekvensomriktare. Vanliga kontrollgränssnitt inkluderar: 0 till 10V analog signal (0V = lägsta hastighet, 10V = maxhastighet); 4 till 20 mA strömslingsignal (4 mA = lägsta hastighet, 20 mA = maxhastighet); PWM-ingångssignal (driftscykel från 10 % till 90 % styr hastigheten proportionellt); Modbus RTU eller RS-485 digital styrning för integration av byggnadsledningssystem; och potentiometeringång för manuell hastighetsjustering. Motorns interna mikrokontroller accepterar dessa signaler direkt och justerar växelriktarens PWM-driftcykel i enlighet därmed, vilket inte kräver någon extern kraftelektronik.
Tillförlitlighet och underhåll: skillnaden i livslängd
Livslängden och underhållskraven för DC- och EC-fläktmotorer skiljer sig dramatiskt eftersom DC-motorns primära slitagemekanism (borst- och kommutatorslitage) är helt frånvarande i EC-motorn:
- Underhåll av konventionell likströmsmotor: Kolborstar måste inspekteras med jämna mellanrum (vanligtvis varje 500 till 2 000 timmar för fläktmotorer under kontinuerlig drift) och byts ut när den är sliten till den minsta längdspecifikationen. Kommutatorringarna måste rengöras för att ta bort koldamm som ansamlats och ibland vridas på en svarv för att återställa en plan, koncentrisk yta efter år av borstslitage. Motorer som körs i fuktiga eller förorenade miljöer kräver oftare underhåll. Totalt borstbyte plus servicekostnad för kommutator under en 10-årig livslängd kan vara lika med eller överstiga det ursprungliga inköpspriset för motorn för kontinuerliga fläktar.
- EC-motorunderhåll: Det enda rutinunderhåll som krävs för en EC-fläktmotor är periodisk inspektion och smörjning (eller byte) av axellagren, identisk med underhållsschemat för alla andra typer av motorer. Elektroniken har inga komponenter som användaren kan reparera och är designad för motorns hela livslängd. Publicerad MTBF (Mean Time Between Failures) för EC-motorer från ledande tillverkare sträcker sig från 40 000 till över 100 000 timmar , motsvarande 4,5 till 11 år av kontinuerlig drift. Detta kan jämföras med effektiva serviceintervaller på 1 000 till 5 000 timmar mellan borstservicehändelser för DC-motorer.
| Parameter | Konventionell likströmsmotor (borstad) | EC-motor (elektroniskt kommuterad) |
|---|---|---|
| Kommuteringsmetod | Mekanisk (borstar och kommutator) | Elektronisk (MOSFET/IGBT-omkopplare) |
| Rotorkonstruktion | Kopparlindningar på rotorn | Permanentmagneter på rotorn |
| Typisk effektivitet (full last) | 70 till 82 % | 87 till 95 % |
| Dellasteffektivitet | Sjunker betydligt under full belastning | Förblir hög över hastighetsområdet |
| Underhåll av kolborste | Krävs var 1 000 till 5 000 timmar | Ej tillämpligt (inga borstar) |
| MTBF | 5 000 till 15 000 timmar | 40 000 till 100 000 timmar |
| Ingång för hastighetskontroll | Variabel likspänning (extern kontroll behövs) | 0 till 10V, 4 till 20mA, PWM, Modbus (inbyggd) |
| Strömförsörjning krävs | DC-matning (kräver extern likriktare för AC) | Direkt växelström (likriktare inbyggd) |
| Generering av koldamm | Ja (från borstslitage) | Inga |
| IE efficiency class (IEC 60034) | IE1 till IE2 (typiskt) | IE4 till IE5 (typiskt) |
| Akustiskt brus | Högre (brus från borstkommutering) | Lägre (ingen mekanisk kommutering) |
| Initial kostnad | Lägre | Higher (typically 1.5 to 3× DC motor) |
| Total ägandekostnad (TCO) | Högre (energi och underhåll) | Lägre (energy savings dominate) |
EC-motorprestandaegenskaper: vridmoment, hastighetsområde och kontrollgränssnitt
Förståelse EC motor performance characteristics is essential for selecting the correct motor for a fan or blower application and for configuring the speed control interface to work with the building management or refrigeration control system.
Vridmoment-hastighetskarakteristisk för EC-motorer
En EC-motors vridmoment-hastighetskarakteristik bestäms av dess permanentmagnetdesign, lindningsparametrar och styralgoritm. Huvudegenskaper hos EC-motorns vridmoment-hastighetskurva:
- Constant torque below base speed: Upp till bashastigheten (hastigheten vid vilken motorns bak-EMF är lika med den tillgängliga DC-bussspänningen vid maximal driftcykel), kan EC-motorn leverera sitt nominella vridmoment vid vilken hastighet som helst. Detta område med konstant vridmoment är där fläktdrift med variabel hastighet primärt sker.
- Fältförsvagning över bashastighet: Över bashastigheten använder vissa EC-motordrivningar fältförsvagning (fasförflyttningstekniker i kommuteringstidpunkten) för att utöka hastighetsintervallet bortom det naturliga maximum samtidigt som de accepterar en minskning av vridmomentet. Detta gör att motorn kan uppnå ett varvtalsområde på upp till 3:1 till 5:1 över bashastigheten med reducerat vridmoment.
- Hastighetsområde (turnedförhållande): De flesta EC-fläktmotorer ger ett användbart hastighetsområde från ca 10 till 15 % av maximal hastighet up to 100%, giving a turndown ratio of 6:1 till 10:1 . Vissa avancerade konstruktioner uppnår 20:1 eller högre turndown med acceptabelt vridmoment och kontrollstabilitet i hela intervallet.
Extern Rotor vs Intern Rotor EC-motorer
EC-motorer som används i fläktapplikationer finns i två huvudsakliga fysiska konfigurationer som avgör deras lämplighet för olika fläkttyper:
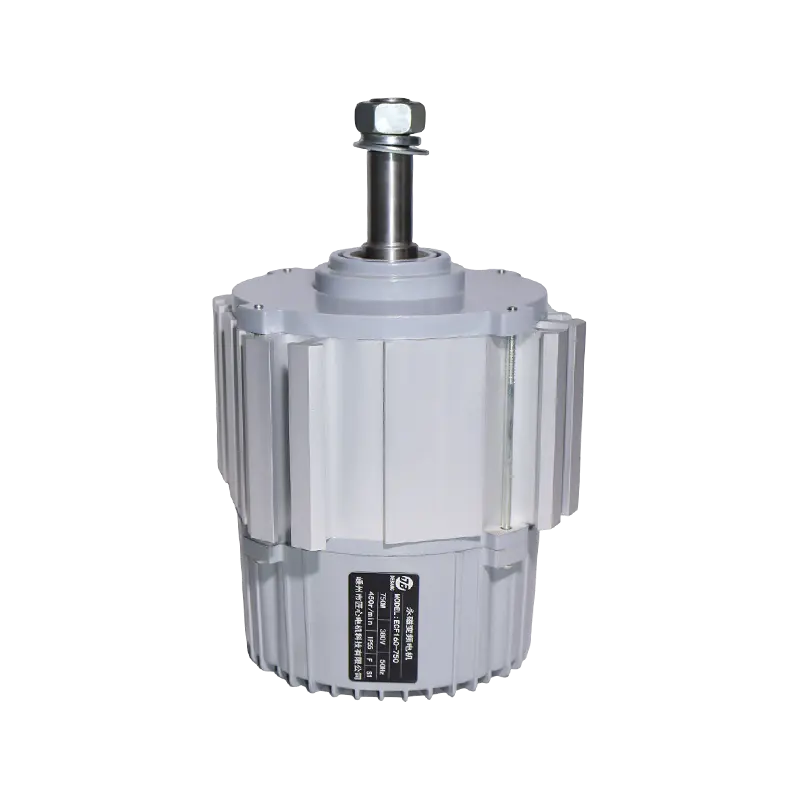
- Extern rotor (outrunner) EC-motor: Rotorn är den yttre cylindern som omger och roterar runt den inre stationära statorn. Fläkthjulet monteras direkt på det yttre rotorhöljet, vilket eliminerar axeln och axeltätningen helt. Denna konfiguration är idealisk för axialfläktar och centrifugalfläktar där pumphjulet kan anslutas direkt till den yttre rotorkransen, vilket ger en kompakt, lågprofilmontering med utmärkt värmeavledning (det roterande yttre höljet fungerar som en kylfläns). Externa rotor EC-motorer dominerar marknaden för HVAC-fläktkonvektorer, kylkondensorfläktar och evaporatorfläktar. Typiskt storleksintervall är 15 W till 2 000 W och hastigheter på 200 till 1 500 rpm för direktdrivna fläktar.
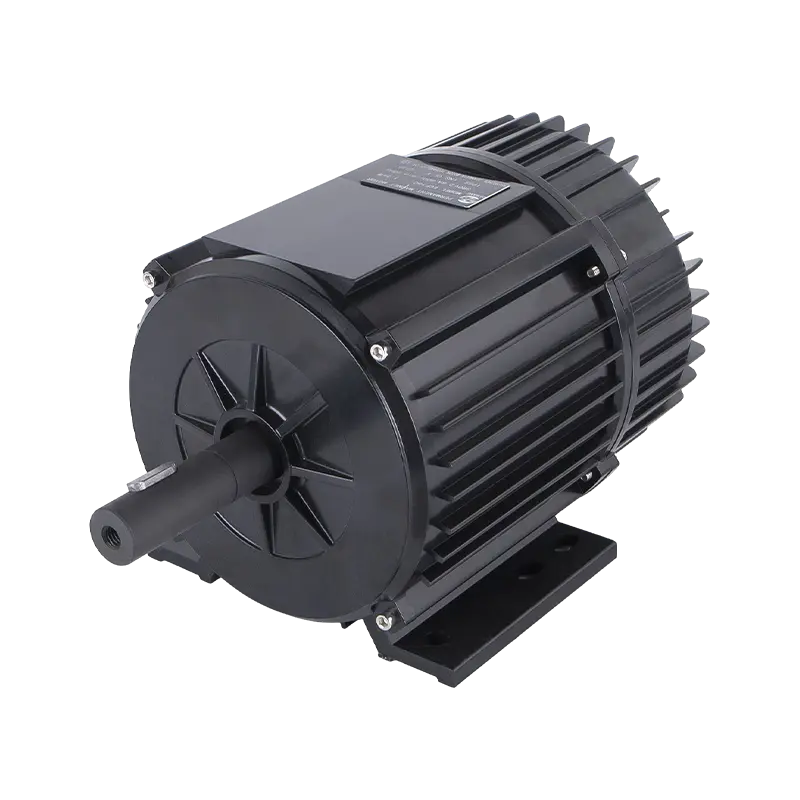
- Intern rotor (inrunner) EC-motor: Den konventionella konfigurationen där rotorn är en inre cylinder som roterar inuti den yttre statorn. Den utgående axeln skjuter ut från en eller båda ändarna av motorn för koppling till ett fläkthjul, fläkthjul eller remdriven remskiva. Internrotor EC-motorer används i centrifugalfläktar, remdrivna luftbehandlingsaggregat och applikationer där motorn måste vara skild från fläkten med en koppling eller transmission. De uppnår vanligtvis högre hastigheter än externa rotorkonstruktioner 1 500 till 10 000 RPM , och finns i högre effektklasser upp till 30 kW och över.
Standardstyrgränssnitt för EC-fläktmotorer
Den viktigaste praktiska specifikationen för en EC-motor i en byggnads- eller processkontrollapplikation är dess styrgränssnitt. EC-motorer accepterar flera olika styrsignaler, och det valda gränssnittet måste matcha utsignalen från byggnadsledningssystemet (BMS), kylregulatorn eller processtyrningssystemet:
- 0 to 10V analog: Det vanligaste styrgränssnittet för kommersiella HVAC EC-fläktmotorer. En 0V-signal beordrar lägsta hastighet (eller motorstopp, beroende på motorns konfiguration) och 10 V anger maxhastighet. The speed varies linearly between these points. Detta gränssnitt fungerar med praktiskt taget alla moderna VVS-regulatorer och BMS-utgångar.
- 4 till 20 mA strömslinga: Föredraget i industri- och processapplikationer där långa kabeldragningar är inblandade. Strömslingsignaler är immuna mot spänningsfall längs kabeln och ger en inbyggd trådbrottsdetektering (0 mA indikerar en trasig signalledning, till skillnad från minimikommandot 4 mA). Gränssnittet på 4 till 20 mA är standard för EC-motorer som används i industriell kylning, processventilation och stora luftbehandlingsaggregat.
- PWM-signalingång: En fyrkantsvågsignal (typiskt 0 till 5V eller 0 till 10V amplitud) med en frekvens av 100 Hz till 1 000 Hz där arbetscykeln (procentandel på-tid) styr hastigheten. Detta gränssnitt används i EC-fläktapplikationer för bilar och kommersiella fordon och i elektronikkylfläktar där styrenheten matar ut en PWM-fläktstyrsignal.
- Modbus RTU över RS-485: Ett digitalt seriellt kommunikationsprotokoll som används i stor utsträckning inom byggnadsautomation och industriell processkontroll. Modbus-kapabla EC-motorer kan ta emot hastighetskommandon, rapportera aktuell hastighet, rapportera motortemperatur, rapportera felkoder och acceptera konfigurationsändringar över ett standard 2-tråds RS-485-nätverk, vilket gör att en enda BMS-styrenhet kan hantera många fläktar på en kommunikationskabel.
- Potentiometeringång: Vissa EC-motorer accepterar ett enkelt variabelt motstånd (potentiometer) anslutet till styrterminalerna för manuell hastighetsjustering utan någon elektronisk styrenhet. Detta används i enkla frånluftsfläktapplikationer, eftermonteringsbyten och laboratorieutrustning där en rattstyrd hastighet är tillräcklig.
EC motortillämpningar, energibesparingar och avkastning på investeringar
EC-motorer används över ett exceptionellt brett spektrum av applikationer där fläkt- eller fläkteffektivitet, variabel hastighetskontroll och lågt underhåll krävs. Energibesparingarna och avkastningen på investeringen från att byta till EC-motorer är väldokumenterade och typiskt övertygande.
Primary Application Areas for EC Fan Motors
- HVAC fläktkonvektorer: EC-motorer är nu standard i praktiskt taget alla nya kommersiella fläktkonvektorer för hotellrum, kontorsbyggnader och sjukhus. En typisk 4-rörs fläktkonvektor med en EC-motor förbrukar 15 till 35W vid lägsta hastighet, jämfört med 45 till 80W för motsvarande fläktkonvektor för växelströmsmotorer med fast hastighet, där passagerare tillbringar större delen av sin tid i rum där fläkten går med låg hastighet för komfort. Över ett år av hotellrum eller kontorsdrift representerar denna skillnad $15 till $40 per enhet och år i elbesparingar till typiska kommersiella elpriser.
- Kommersiella kylkondensor- och förångarfläktar: Stormarknadsmonterförångarfläktar, kylhuskondensorfläktar och kommersiella kyl- och frysfläktar är en av de största marknaderna för EC-motorer. A medium-size supermarket may have 200 till 400 små EC-förångarfläktar i sina kylmontrar, varje besparing 15 till 30W jämfört med de växelströmsmotorer med skuggad pol som de ersätter. Över en full stormarknad representerar detta en total besparing på 3 till 12 kW kontinuerligt eller ungefär $3,000 to $10,000 per year at commercial electricity prices.
- Air-handling units (AHU): EC centrifugalfläkt-motorenheter i aggregat med variabel luftvolym uppnår systemeffektivitet som inte kan nås av AC-motorer med externa VFD eller med traditionella flerhastighets polväxlande motorer. Den integrerade EC-motorfläktenheten för AHU-applikationer finns tillgänglig i effektområden från 200W till 30 kW , som täcker allt från små fläktkonvektorer till stora centrala luftbehandlingsaggregat.
- Residential HVAC (split systems and heat pumps): Inomhus- och utomhusenhetsfläktarna i luftkonditioneringsapparater och värmepumpar med delat system använder EC-motorer för att uppnå den höga säsongseffektivitet (SEER och HSPF) som krävs enligt energistandarder i Nordamerika, Europa och Asien. EC-inomhusfläkten med variabel hastighet möjliggör också modulerat luftflöde för fuktkontroll och komfort vid dellast kylning.
- Serverrum och datacenterkylning: EC-motoriserade fläktar i serverrack, in-rad kylare och CRAC (Computer Room Air Conditioning)-enheter med upphöjda golv ger det exakta, variabla luftflödet som behövs för att svara på dynamiska IT-belastningsförändringar samtidigt som högsta möjliga effektivitet bibehålls hela tiden. Datacenter PUE-mätvärden (Power Usage Effectiveness) förbättras avsevärt genom att EC-motorer används i kylsystem.
Beräkna avkastning på investeringen för EC-motorbyte
En enkel men effektiv ROI-beräkning för att ersätta en konventionell motor med en EC-motor kräver fyra ingångsvärden:
- Årliga drifttider: För en kontinuerligt igång kommersiell kylfläkt är detta typiskt 8 760 timmar per år (24 timmar × 365 dagar). För en VVS-fläkt som bara går under upptagna timmar kan det vara det 2,500 to 4,000 hours per year .
- Energibesparing per enhet: Skillnaden i effektförbrukning mellan den gamla motorn och EC-motorn vid typiska driftsförhållanden. Att till exempel byta ut en 75W motor med skuggad pol med en 25W EC-motor sparar 50W per enhet .
- Elkostnad: Den totala elkostnaden per kWh, inklusive energiavgifter, efterfrågeavgifter och skatter. Kommersiella elkostnader i många länder sträcker sig från $0.10 to $0.30 per kWh .
- EC motor premium cost: Merkostnaden för EC-motorn jämfört med den konventionella motorn, inklusive skillnader i installationsarbetskostnader.
Beräkningsexempel för ett byte av en förångarfläkt i snabbköpet:
- Old motor power consumption: 75W (shaded-pole AC motor)
- EC motor power consumption: 22W
- Energibesparing: 53W per fläkt
- Årlig energibesparing: 53W × 8 760 timmar = 464 kWh per fläkt och år
- Årlig kostnadsbesparing på 0,18 USD per kWh: $83,50 per fläkt och år
- EC-motor plus installationspremie över konventionell motor: $120 per fläkt
- Enkel återbetalningstid: $120 ÷ $83,50 = 1,44 år (ungefär 17 månader)
Denna beräkning inkluderar inte värdet av eliminerade kostnader för borstbytesarbete och delar, minskad kylbelastning på kylsystemet från den lägre motorvärmeavvisningen (sekundära energibesparingar) eller eventuella nyttoavdrag för högeffektiv motorinstallation. Att inkludera dessa faktorer minskar vanligtvis den effektiva återbetalningsperioden ytterligare 12 till 18 månader för kontinuerliga kylapplikationer.
Vanliga frågor om EC-motorer
1. Vad är en EC-motor och vad står EC för?
Vad är en EC motor ? EC står för Electronically Commutated. En EC-motor är en borstlös permanentmagnetmotor som har sin kommutering (omkoppling av ström genom lindningarna för att upprätthålla kontinuerlig rotation) utförd av integrerad halvledarelektronik snarare än av den fysiska kolborsten och kommutatormekanismen som används i konventionella DC-motorer. EC-motorer accepterar standard AC-nätström och innehåller en inbyggd likriktare och växelriktare som omvandlar detta till de kontrollerade DC-strömpulser som krävs för att driva permanentmagnetrotorn. De uppnår effektivitetsvinster av 85 till 95 % , motsvarande IE4 eller IE5 effektivitetsklass, som avsevärt överstiger konventionella borstade DC-motorer eller AC-induktionsmotorer.
2. Hur fungerar EC-motorer på grundnivå?
Hur fungerar EC-motorer förenklat? Växelström kommer in i motorn och omvandlas till DC av en inbyggd likriktare och utjämningskondensator. DC-busseffekten hackas sedan av sex elektroniska omkopplare (MOSFETs) i en specifik omkopplingssekvens som skapar ett roterande magnetfält i statorlindningarna. Permanentmagnetrotorn följer detta roterande fält och producerar mekanisk rotation. Halleffektsensorer monterade i statorn detekterar rotorns vinkelläge vid varje ögonblick och informerar styrmikrokontrollern vilket switchpar som ska vara på, vilket säkerställer att strömmen alltid är i rätt lindning för att producera maximalt vridmoment i önskad riktning. Hastigheten styrs genom att variera PWM-driftcykeln för switcharna.
3. Vad är skillnaden mellan DC- och EC-fläktmotorer?
Kärnan skillnad mellan DC och EC fläktmotorer är kommuteringsmetoden och rotorkonstruktionen. En konventionell likströmsmotor har kopparlindningar på rotorn och använder fysiska kolborstar som glider på en kommutatorring för att koppla ström till rätt rotorspolar när motorn roterar. En EC-motor har permanentmagneter på rotorn (inga rotorlindningar) och använder elektroniska omkopplare för att kommutera strömmen i de stationära statorlindningarna. EC-motorns borstlösa design eliminerar borstslitage (inget underhåll), borstkontaktmotståndsförluster (högre verkningsgrad på 87 till 95 % jämfört med 70 till 82 %), generering av koldamm och kommuteringsljusbåge. EC-motorer har också inbyggd varvtalskontroll som accepterar standardstyrsignaler från 0 till 10V eller 4 till 20 mA, medan borstade DC-motorer kräver separat extern varvtalsstyrning.
4. Är EC-motorer samma som BLDC-motorer?
Ja. EC-motorer och BLDC-motorer (Brushless DC) är samma teknik som beskrivs med olika terminologi. Båda är permanentmagnetmotorer med elektronisk kommutering och inga borstar. BLDC är den vanligaste termen i nordamerikanska elektronik- och fordonstekniska sammanhang, medan EC-motor är den föredragna termen i europeiska HVAC- och kommersiella kylfläkttillämpningar, särskilt som används av stora europeiska tillverkare. Den viktigaste praktiska skillnaden i produkter som säljs under dessa namn är att EC-motorer som säljs för kommersiell HVAC vanligtvis inkluderar likriktning av AC-nätingång i den integrerade elektroniken och accepterar 0 till 10V eller 4 till 20 mA styrsignaler, medan BLDC-motorer i vissa sammanhang hänvisar till motorer som kräver en separat DC-försörjning.
5. Vilken verkningsgrad uppnår EC-motorer jämfört med vanliga AC-motorer?
EC-motorer uppnår vanligtvis enbart motoreffektivitet 87 till 95 % över deras nominella hastighetsområde, motsvarande IE4 (Super Premium) eller IE5 (Ultra Premium) effektivitetsklasser enligt IEC 60034 klassificeringen. Standard enfas AC induktionsmotorer (skuggad pol, kondensatordrift) uppnår verkningsgrader på 25 till 65 % i de små effektområdena som är vanliga för fläktapplikationer. Även trefasiga AC-induktionsmotorer i IE2- eller IE3-klass uppnår vanligtvis endast 75 till 90 % vid full belastning, fallande till betydligt lägre verkningsgrad vid dellasthastigheter. Effektivitetsfördelen med EC-motorer är störst vid dellastdrift, vilket är där de flesta fläktar fungerar under större delen av sina drifttimmar.
6. Hur styrs hastigheten på en EC-motor?
En EC-motors hastighet styrs genom att ändra PWM-driftcykeln för de interna växelriktaromkopplarna, vilket varierar medelspänningen som appliceras på motorlindningarna. Denna arbetscykel ställs in av motorns interna mikrokontroller som svar på den externa styrsignalen. EC fläktmotorer accepterar vanligtvis: a 0 till 10V analog spänningssignal (vanligast för VVS), a 4 till 20 mA strömslingsignal (för industriella tillämpningar och långa kabeldragningar), a PWM arbetscykelsignal (för fordons- och elektroniktillämpningar), eller a Modbus digital kommunikationssignal (för BMS-integrerade system). Ingen separat frekvensomriktare eller motorstyrning krävs eftersom varvtalsregleringselektroniken är helt integrerad i motorhuset.
7. Hur länge håller EC-motorer jämfört med konventionella DC-motorer?
EC-motorer har publicerat MTBF-värden på 40 000 till över 100 000 timmar från ledande tillverkare, som representerar 4,5 till 11 års kontinuerlig drift. Konventionella borstade DC-fläktmotorer kräver borstbyte varje 1 000 till 5 000 timmar och kommutatorservice periodvis, med den totala livslängden begränsad av det kumulativa slitaget på dessa komponenter. I kontinuerliga applikationer som kommersiell kylning kan en EC-motor fungera för 10 år eller mer utan annat underhåll än lagersmörjning, medan motsvarande borstade DC-motor skulle kräva byte av borstar 8 till 20 gånger under samma period.
8. Kräver EC-motorer en separat frekvensomriktare (VFD)?
Nej. En EC-motor är en helt fristående motor med variabel hastighet med all drivelektronik integrerad i motorhuset. Den ansluts direkt till AC-nätaggregatet (enfas 230V eller trefas 380 till 480V beroende på modell) och till styrsignalkällan (BMS, termostat, styrenhet). Ingen extern VFD, motorstartare eller hastighetsregulator krävs. Denna integration är en av de främsta praktiska fördelarna med EC-motorer jämfört med AC-induktionsmotorer, som kräver ett separat (och ofta dyrt) frekvensomriktarskåp för drift med variabel hastighet. EC-motorns integration förenklar designen av den elektriska panelen, minskar installationskostnaderna och eliminerar en potentiell felpunkt från systemet.
9. Vilka är de huvudsakliga tillämpningarna där EC-motorer används?
De viktigaste användningsområdena för EC-motorer inkluderar: kommersiella HVAC-fläktkonvektorer, luftbehandlingsenheter med variabel luftvolym och luftkonditioneringsfläktar med delat system; snabbköp och kommersiella kylförångare och kondensorfläktar; kylfläktar för datacenter och serverrum; fläktar för bostadsvärmepumpar och HVAC-system; industriell processventilation och frånluftsfläktar; spiskåpor för bostäder och ventilationsfläktar; medicinsk utrustning kylfläktar; och extra kylfläktar för fordon. I alla dessa applikationer gör EC-motorns kombination av hög verkningsgrad vid variabla hastigheter, lågt underhåll, kompakt integration och standardkontrollgränssnitt den till den teknik som föredras framför både konventionella borstade DC-motorer och vanliga AC-induktionsmotorer.
10. Vilka är begränsningarna för EC-motorer?
EC-motorer har tre huvudsakliga begränsningar jämfört med konventionella alternativ. Först, högre initial inköpskostnad : en EC-motor kostar vanligtvis 1,5 till 3 gånger mer än en likvärdig konventionell AC- eller DC-motor vid inköpsstället, även om detta återvinns genom energibesparingar och minskat underhåll under motorns livslängd. För det andra, elektronisk känslighet : den integrerade drivelektroniken är känslig för strömförsörjningsstörningar, inklusive spänningsspikar, övertonsrika nätaggregat och överspänningshändelser. Korrekt överspänningsskydd och stabil strömförsörjningskvalitet är viktigt för EC-motorns livslängd. För det tredje, reparationskomplexitet : till skillnad från en konventionell motor där borstar och lager kan bytas ut på fältet av en tekniker, kräver ett felaktigt EC-motordrivkort specialistkunskap om elektronik eller fabriksåterlämnande för reparation. I praktiken byts de flesta trasiga EC-motorer ut som en komplett enhet istället för att repareras.
 Redo att anpassa
Dina motorprodukter?
Vi är professionella motortillverkare som levererar kraftfull, stabil och effektiv kraft kärnor för alla branscher genom precisionshantverk och innovation.
Kontakta oss
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Företagsadress
Upphovsrätt © by Shengzhou Jiangxin Motor Technology Co., Ltd. Alla rättigheter reserverade.
Grossist tillverkare av industriella fläktmotorer